Mantis

Редакция Mantis

Робототехника

Свежие материалы редакции по первоисточникам. Сначала — последние публикации Mantis; дата источника указана отдельно.

Робототехника

«NVIDIA — наш самый важный стратегический партнёр в автоматизированном вождении»: Mercedes-Benz и NVIDIA расширяют партнёрство

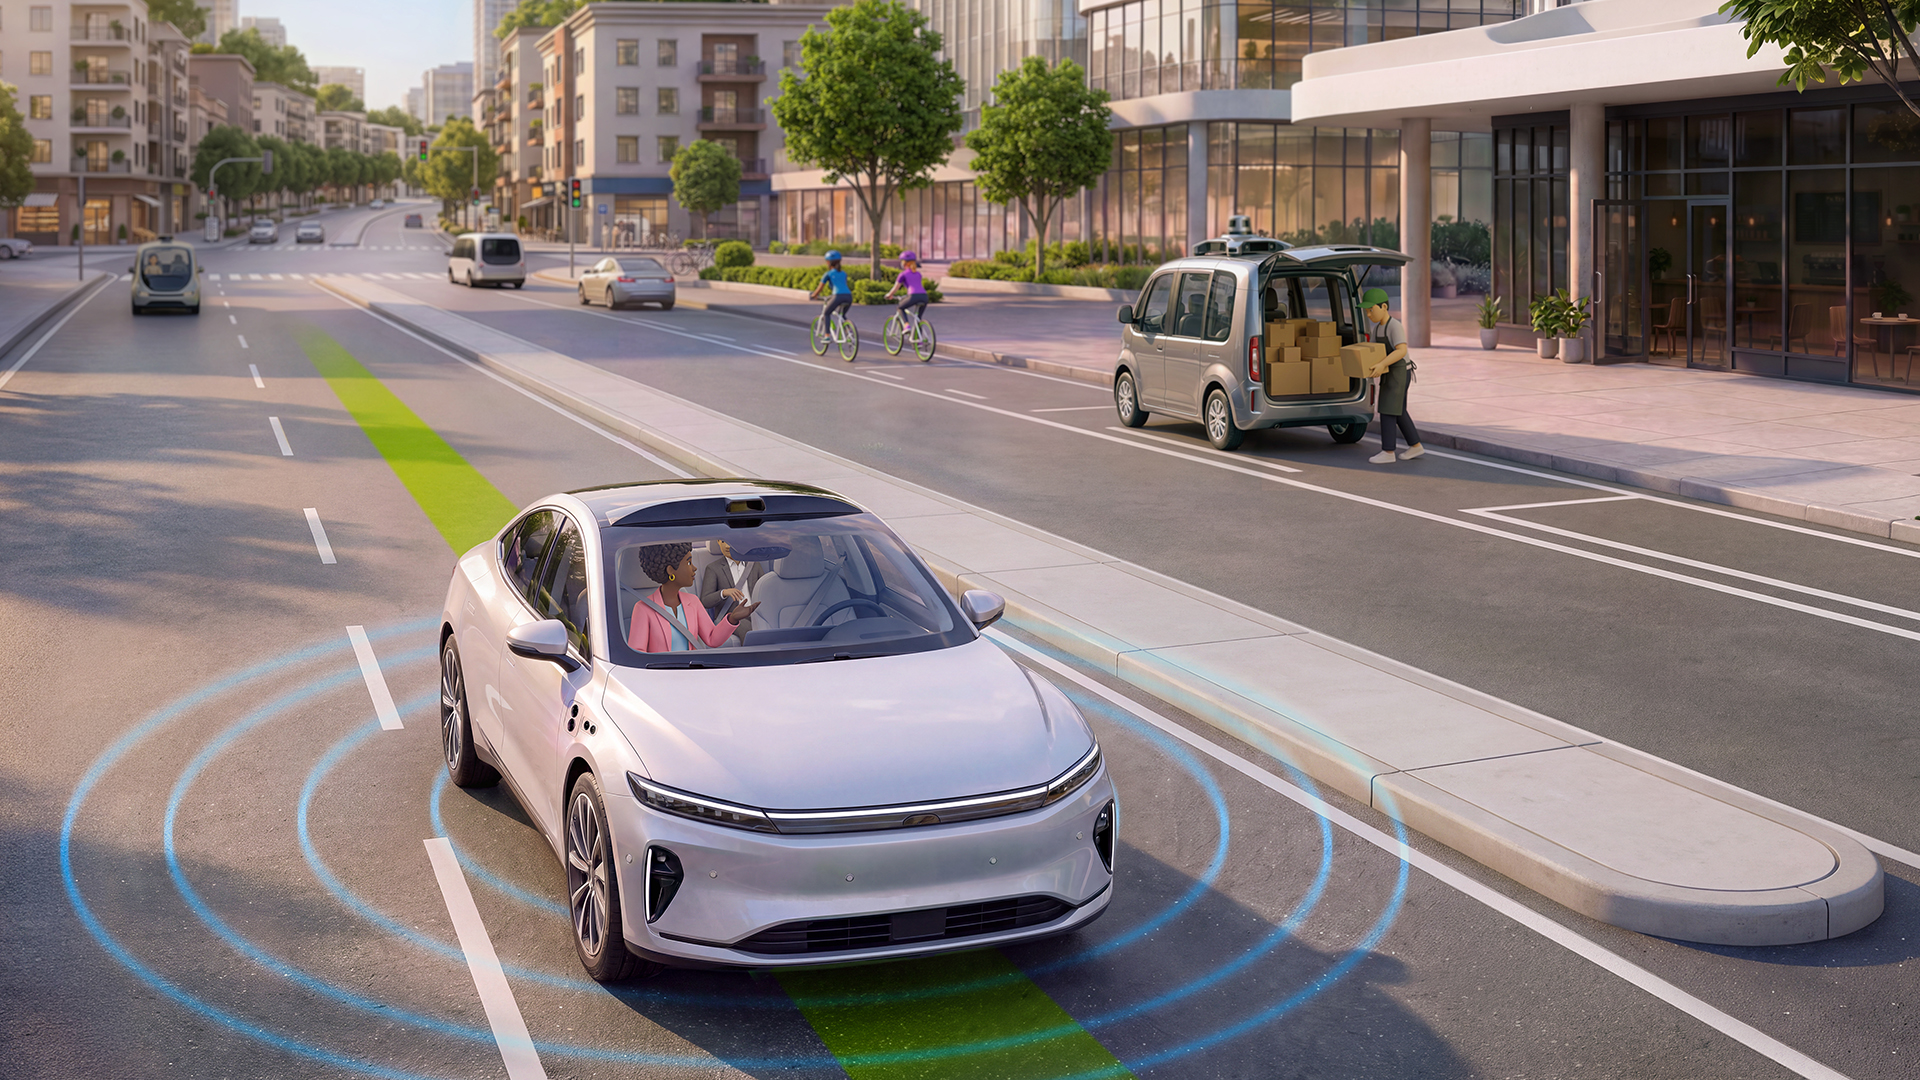
16 октября 2026 года NVIDIA опубликовала в своём ньюсруме релиз о расширении стратегического партнёрства с Mercedes-Benz: компании собираются совместно разрабатывать следующее поколение систем помощи водителю и автоматизированного вождения[1]. Названы четыре конкретных компонента — операционная система MB.OS от Mercedes-Benz и три технологии NVIDIA: вычислительная и сенсорная архитектура Hyperion, стек программного обеспечения вождения Alpamayo Stack и система безопасности Halos[1]. По формулировке релиза, вместе они поддерживают продвинутые системы помощи водителю и разработку будущих приложений уровня SAE-Level 4, включая роболимузины[1]. Ни дат, ни конкретной модели, ни уровня автоматизации для выпускаемой машины, ни замеров, ни цен в релизе нет[1].
В Mantis: Первоисточник: 16 октября 2026
Робототехника

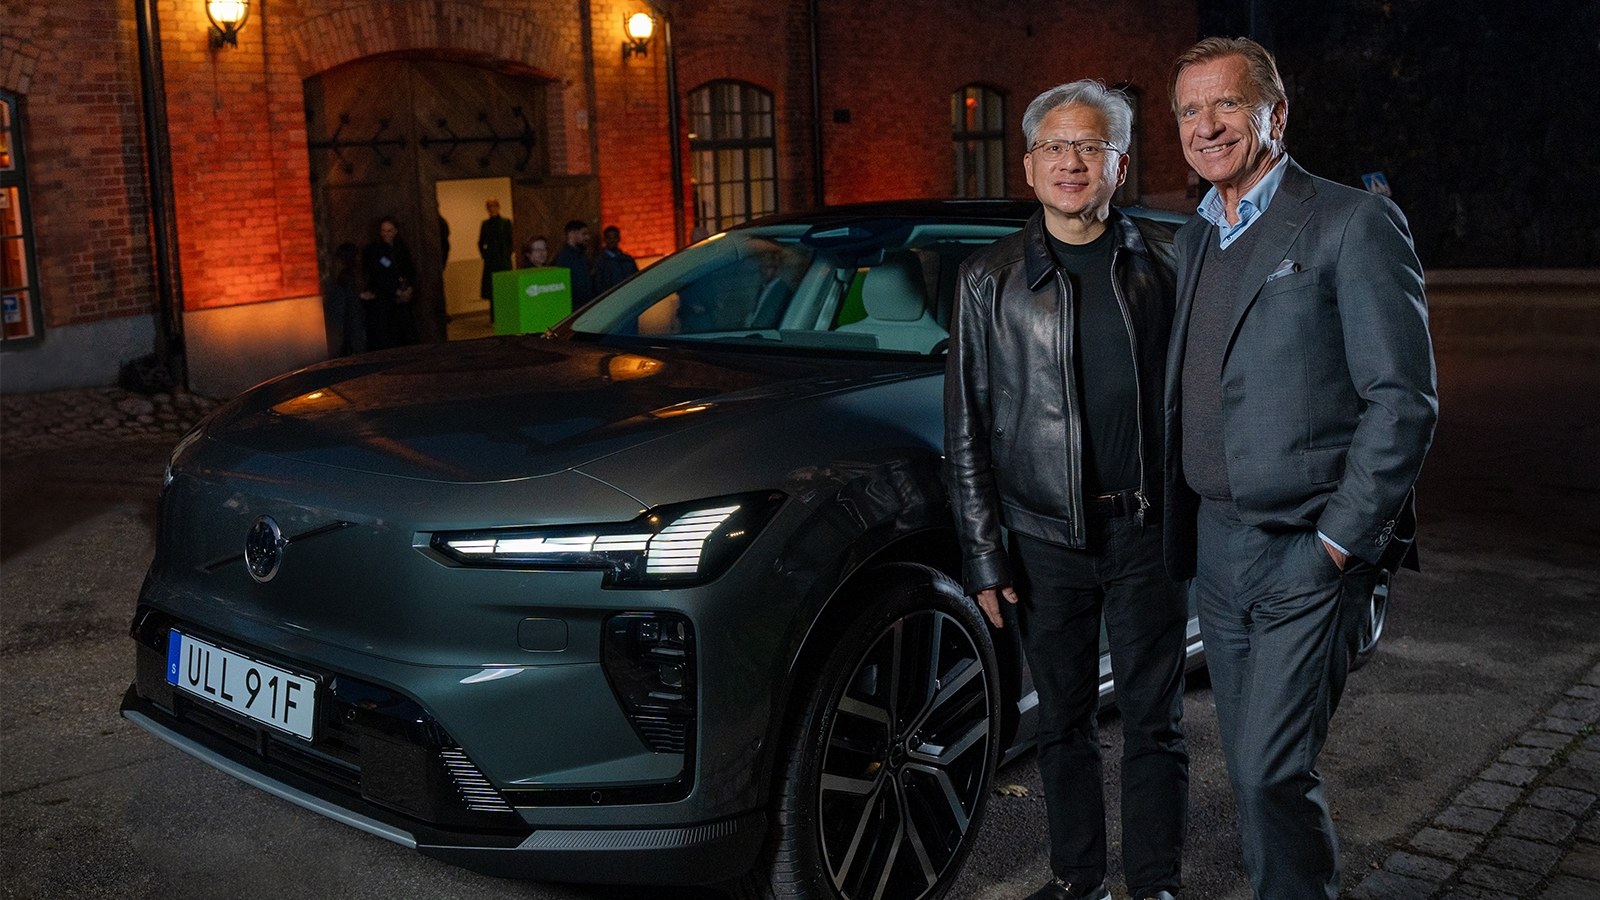
«Volvo уже почти 100 лет ассоциируется с безопасностью автомобиля»: Volvo Cars и NVIDIA расширяют партнёрство ради автоматизированного вождения

15 октября 2026 года Volvo Cars и NVIDIA объявили о расширении партнёрства: будущие машины Volvo должны получить автоматизированное вождение на сенсорной и вычислительной архитектуре Hyperion, операционной системе Halos OS и стеке программного обеспечения вождения Alpamayo Stack. По формулировке компаний, автомобиль должен безопасно проходить дорогу «от двери до двери» — шоссе, плотные городские улицы и парковку, — а автоматизация будет вводиться постепенно, вплоть до режимов eyes-off и mind-off, когда водителю уже не нужно смотреть на дорогу. Дебют ожидается в машине следующего поколения в рамках недавно анонсированной крупнейшей в истории Volvo смены модельного ряда. Ни сроков, ни уровня автоматизации, ни замеров, ни цен в релизах нет.[1][2]

В Mantis: Первоисточник: 15 октября 2026
Робототехника

«Репетиция в симуляции перед шагом на педаль»: Google показала, как Gemini 4 Argon ведёт роботов — 87% на ERQA и рост успеха с 56% до 75%

Google показала, как Gemini 4 Argon применяет физическое рассуждение по всей цепочке робототехники: модель строит физически выверенные симуляционные двойники сцены по камере робота, egocentric-видео человека или карандашному наброску и «репетирует» движения в MuJoCo перед реальным исполнением.[1] На бенчмарке Embodied Reasoning (ERQA) Argon набирает 87%, обходя остальные фронтирные модели чистым рассуждением, а после 4 500+ эпизодов, сгенерированных в симуляции, успех реального робота растёт с 56% до 75%.[1]

В Mantis: Первоисточник: 13 октября 2026
Робототехника

«Следующая эра Physical AI»: Boston Dynamics возглавил бывший глава Alexa и Amazon Nova Рохит Прасад

6 октября 2026 года Boston Dynamics назначила Рохита Прасада генеральным директором (CEO) с 7 октября[1]. До этого он больше 12 лет работал в Amazon, где был старшим вице-президентом и главным научным руководителем направлений Alexa и AGI, участвовал в создании Alexa и возглавлял семейство фундаментальных моделей Amazon Nova[1]. Компания описывает назначение как ускорение своей стратегии Physical AI и ставит на коммерциализацию интеллектуальных машин в промышленных и корпоративных средах[1].

В Mantis: Первоисточник: 6 октября 2026
Робототехника

«Один пример — один эпизод»: FiftyOne научился читать датасеты LeRobot v3 и строить индекс на 497 эпизодов

5 октября 2026 года в блоге Hugging Face вышла публикация Харприта Сахоты из Voxel51: открытый инструмент FiftyOne теперь читает датасеты LeRobot v3 напрямую, через тип fo.types.LeRobotDataset[1]. Каждый эпизод становится отдельным образцом — его можно воспроизвести, отфильтровать, снабдить эмбеддингом и найти поиском[1].

В Mantis: Первоисточник: 5 октября 2026
Робототехника

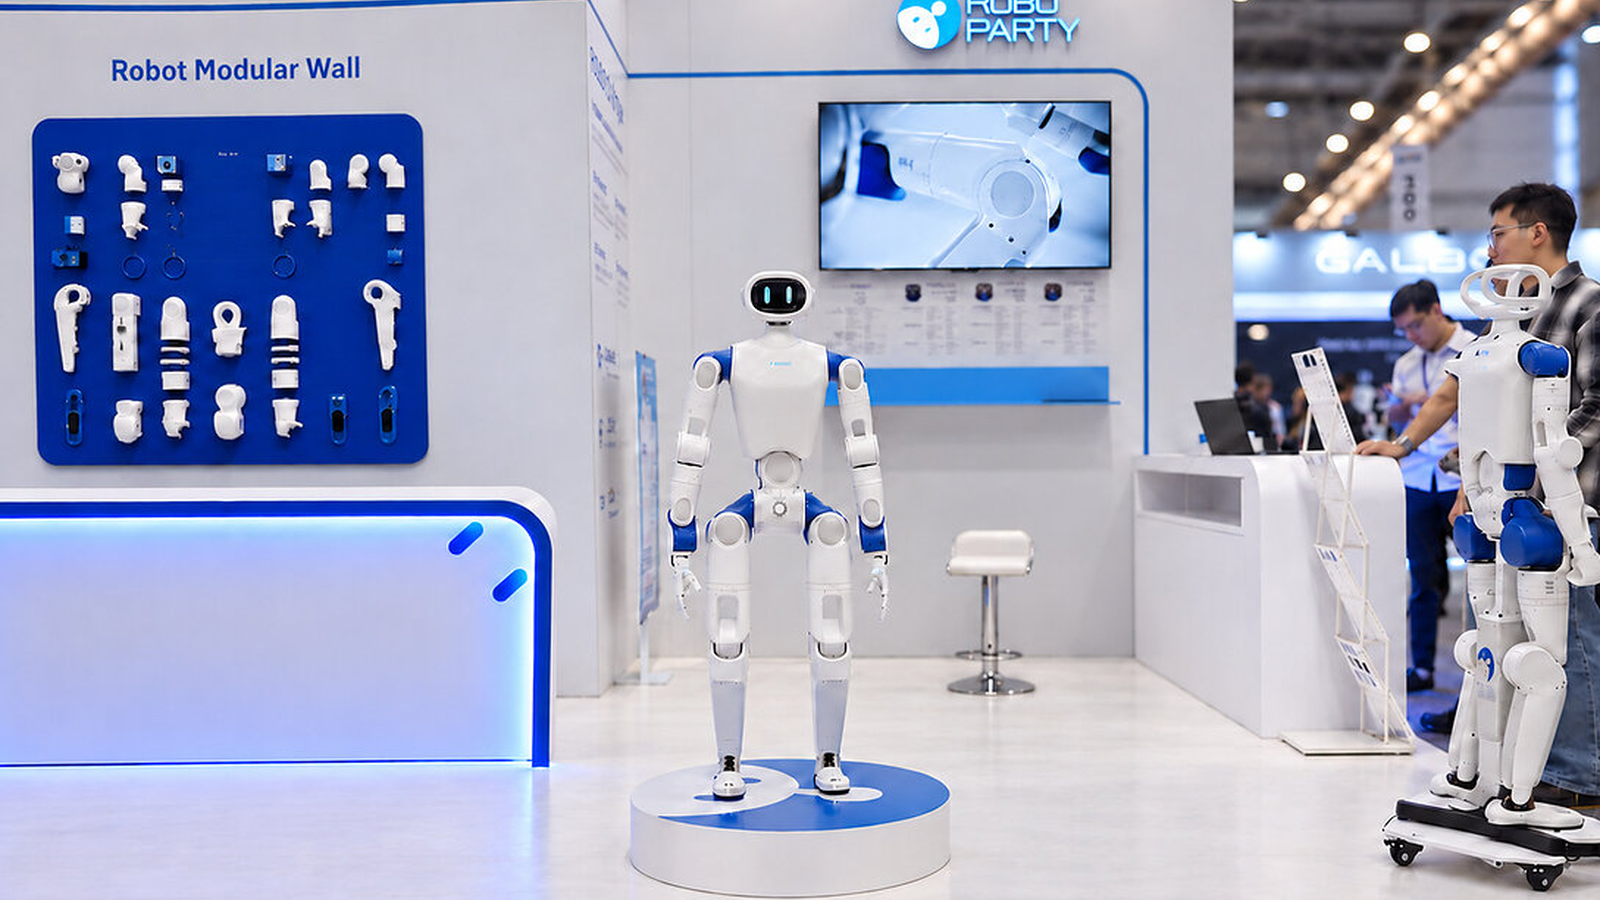
«Первый полностью открытый»: RoboParty показала двуногого гуманоида RP1 с моментом 160 Н·м и «Kick Me» на IROS 2026

28 сентября 2026 года на конференции IROS 2026 компания RoboParty впервые публично показала RP1 (ROBOTO 01)[1]. Компания называет его первым в мире высокопроизводительным двуногим гуманоидом с полностью открытым стеком: пиковый момент в суставах — до 160 Н·м на собственных приводных модулях Romomo, а в основе — PartyOS, открытая R&D-платформа с фреймворком обучения UFO[1]. RP1 развивает проект RPO (ROBOTO ORIGIN), полностью открытый в январе 2026 года и набравший более 2 500 звёзд на GitHub[1][3].

В Mantis: Первоисточник: 3 октября 2026
Робототехника

«Мы уже продали мобильных роботов, теперь очередь Atlas»: Boston Dynamics, Hyundai и Bloomberg показали фильм о гонке человекоподобных роботов

1 октября 2026 года в разделе News на сайте Boston Dynamics появился материал «Inside the Robotics Race» — фильм, снятый совместно с Hyundai Motor Group и Bloomberg Media Studios[1]. В нём компания излагает свою позицию в гонке человекоподобных роботов: она уже вывела на рынок автономных мобильных роботов и создала рынки вокруг Spot и Stretch, а теперь повторяет этот путь с Atlas — учит его в реальных средах, проектирует под производство в масштабе и говорит о «новой эре физического интеллекта»[1].

В Mantis: Первоисточник: 1 октября 2026
Робототехника

От биолаборатории до заложников: Boston Dynamics собрала шесть лет применения Spot у полиции и спасателей

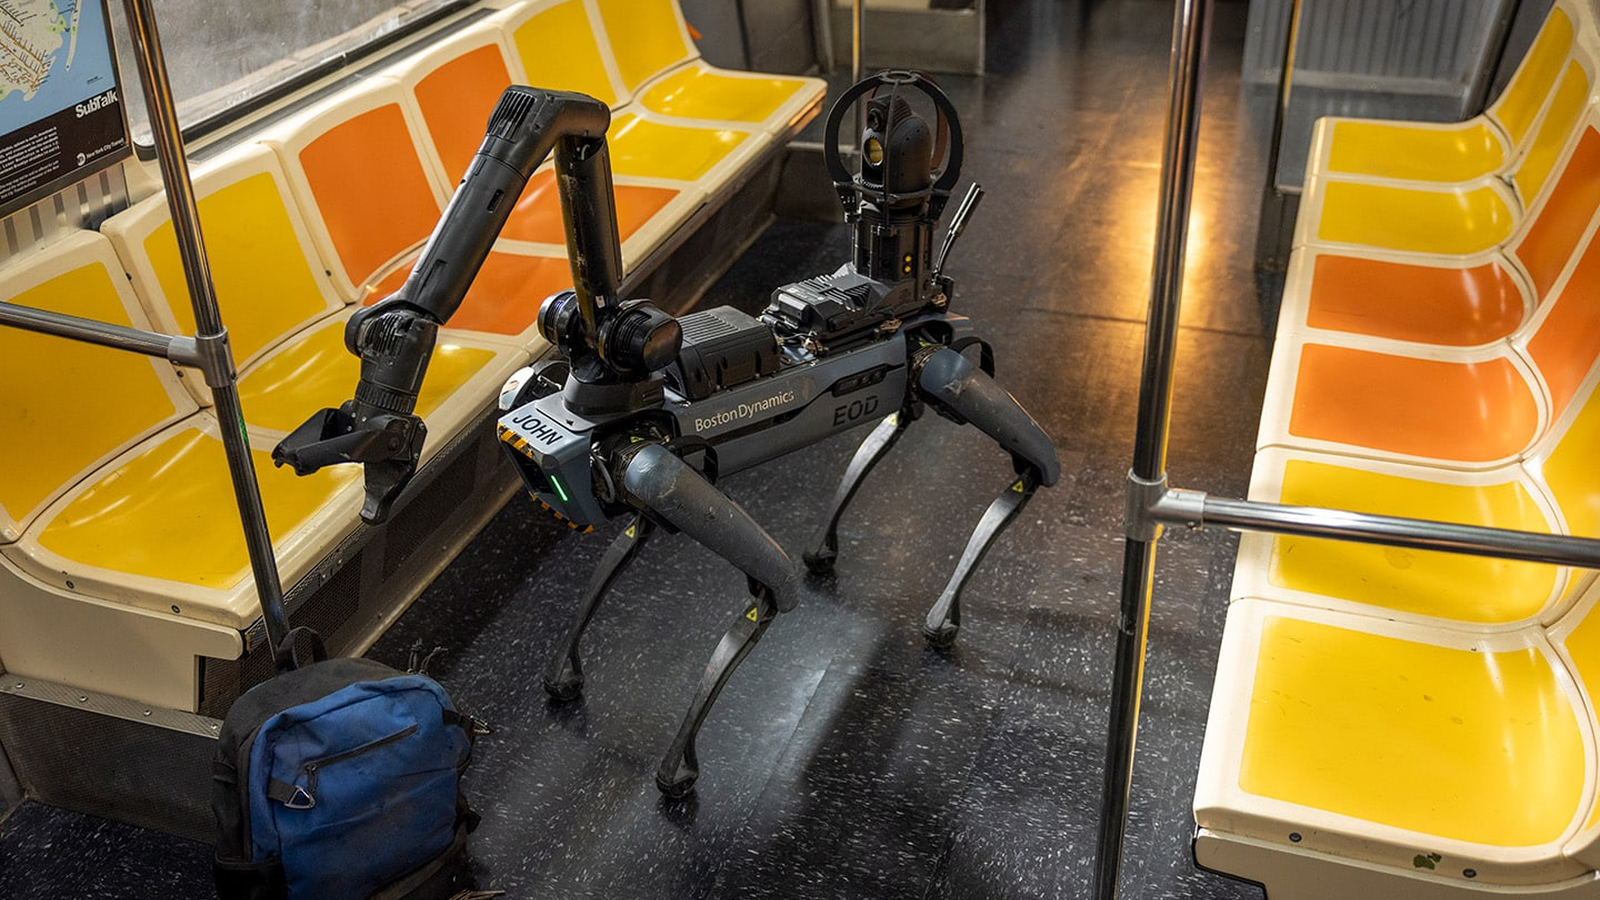
5 октября 2026 года Boston Dynamics опубликовала в разделе Safety материал «Spot to the Rescue» — сводку того, как подразделения общественной безопасности по всему миру применяют четвероногого робота Spot[1]. Компания напоминает: за последние шесть лет именно мобильность и простота использования робота привели к тому, что службы вышли далеко за рамки привычного дистанционного обезвреживания взрывных устройств — сегодня Spot ищет людей на местах катастроф, помогает разрешать ситуации с заложниками, работает на месте подпольных нарколабораторий и обследует конструкции после пожаров[1].

В Mantis: Первоисточник: 5 октября 2026
Робототехника

«Лучшая деталь — та, которой нет»: Boston Dynamics объяснила новую руку Atlas — 13 степеней свободы и четыре пальца

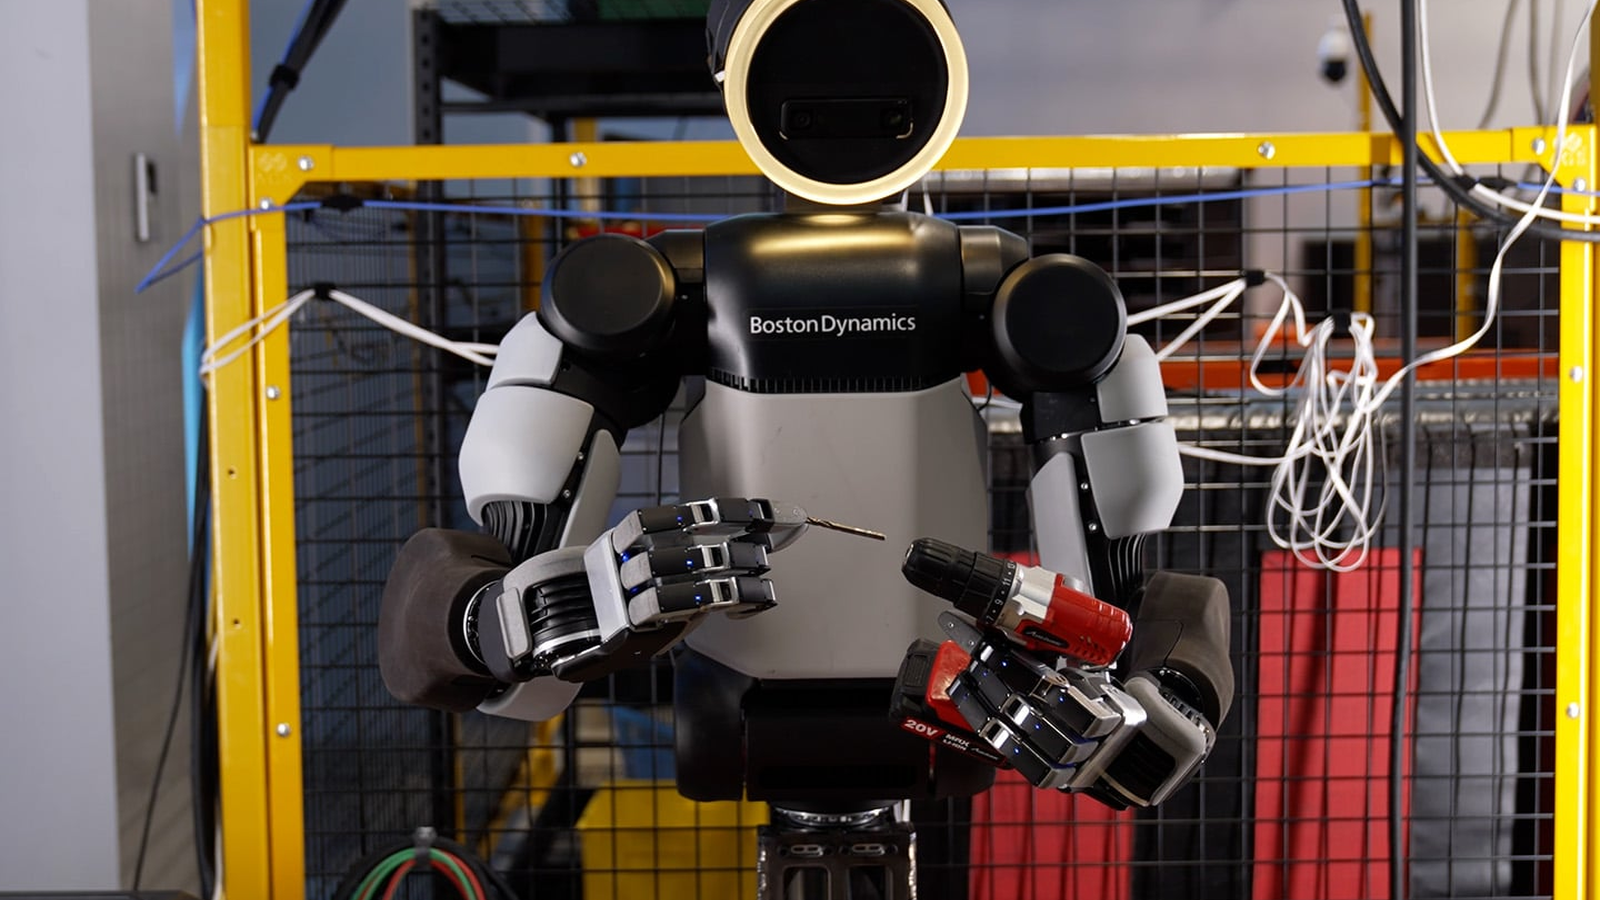
1 октября 2026 года Boston Dynamics опубликовала разбор новой руки для Atlas: 13 степеней свободы вместо семи у руки прошлого поколения, четыре пальца без мизинца, прямая приводность и тактильные датчики[1]. Компания описывает её как компаньона нового поколения Atlas — гуманоида с полезной нагрузкой свыше 100 фунтов — и объясняет, почему лишний палец сочла неоправданной сложностью[1].

В Mantis: Первоисточник: 1 октября 2026
Робототехника

Figure вывела из эксплуатации парк F.02 — роботов переплавили в электропечи в Финляндии

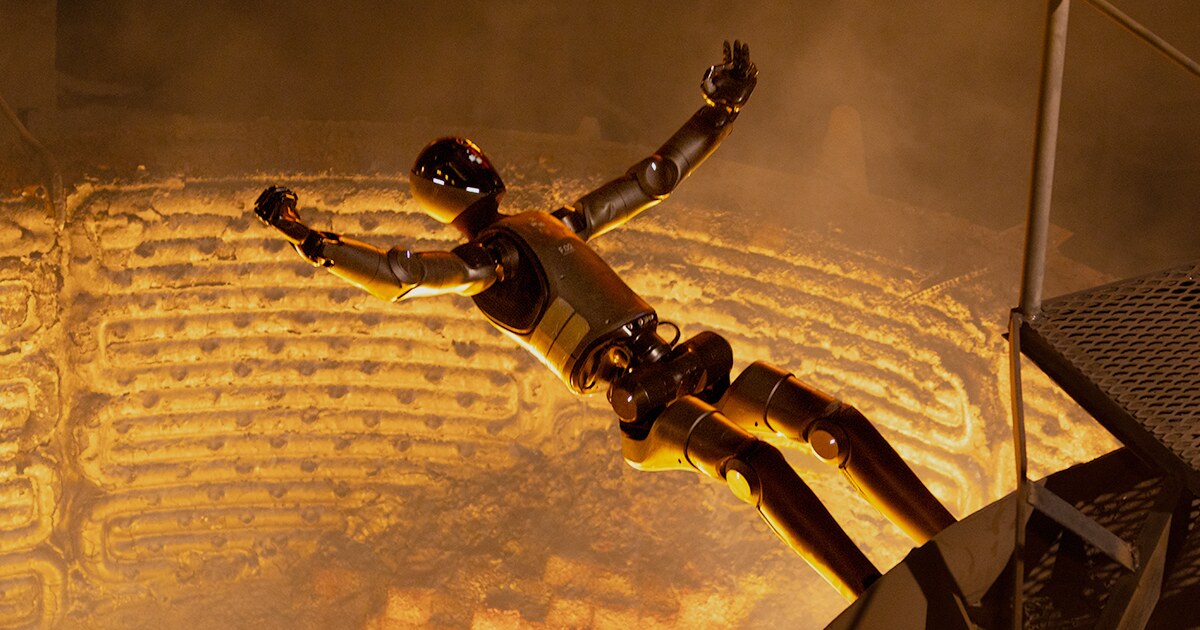
Figure объявила о выводе из эксплуатации парка роботов F.02: машины отправили на завод в Финляндию, где их сбрасывали в ковш с расплавленной сталью, а из полученного металла компания делает лимитированную серию артефактов.[1] Разбирать каждого робота вручную в компании сочли слишком долгим делом — это задержало бы запуск F.04. Прыжок в ковш роботы выполняли по новой AI-модели, обученной в симуляции, причём на заводе, где они никогда не были.[1] Все детали — из собственной публикации Figure от 30 сентября 2026 года.[1]

В Mantis: Первоисточник: 30 сентября 2026
Робототехника

Runway представила Praxis-1 — open-weight world action model, которая переносит видео-предобучение в управление реальными роботами

Runway анонсировала Praxis-1 — свою первую world action model с открытыми весами, построенную на том же крупномасштабном видео-предобучении, что и её general world models[1]. Модель задумана как универсальная политика для робототехники: она должна работать на любой платформе и в любой среде, а её публичный релиз с открытыми весами обещан в ближайшие месяцы[1]. До этого Runway тестирует Praxis-1 с ранними партнёрами — Noble Machines, Standard Bots и Ultra, каждый на собственном железе[1].

В Mantis: Первоисточник: 30 сентября 2026
Робототехника

ProjectSim: бенчмарки робототехники должны подсказывать, какие данные собирать дальше

Робототехника накопила десятки тестов — от общих наборов объектов до тысяч бытовых сценариев, — но повторить физический эксперимент по-прежнему почти невозможно[1]. Команда ProjectSim предлагает развернуть бенчмарки в другую сторону: пусть тест показывает, какого опыта не хватает политике, а симуляция даёт этот опыт без новых прогонов на железе[1].

В Mantis: Первоисточник: 28 сентября 2026
Робототехника

Команда LeRobot показала, как обучить гуманоида G1 движению всем корпусом

В блоге Hugging Face команда LeRobot разобрала сквозной конвейер обучения гуманоида Unitree G1: политика π0.5 предсказывает не углы суставов, а 64-мерные латентные токены движения SONIC, декодер которых уже на роботе превращает их в целевые положения всего корпуса.[1] К этому приложены датасет из 105 эпизодов и примерно 71 минуты телеуправления, файнтюн базовой политики на четырёх H100 и отдельный эксперимент без языковой модели — уклонение от брошенных мячей, измеренное только в симуляции.[1][5]

В Mantis: Первоисточник: 25 сентября 2026
Робототехника

LeRobot открыл слой датасетов для новых форматов: первым стал Lance

24 сентября 2026 года в блоге Hugging Face вышла статья об интеграции LeRobot и LanceDB: LeRobotDataset читает датасеты, которые хранятся как таблицы Lance, напрямую, обучение идёт прямо из объектного хранилища без скачивания, а глобальный шаффл охватывает все кадры датасета.[1][1]

В Mantis: Первоисточник: 24 сентября 2026
Робототехника

«Моя цель — не сломать робота»: Boston Dynamics рассказала, как за недели в лаборатории проживают годы складской работы

Инженер-механик Boston Dynamics Дайан Хайнл в интервью о роботе Stretch описала испытания на износ: изолированные стенды прогоняют каждый участок кабеля манипулятора миллионы циклов, тестеры нагружают детали быстрее и жёстче реальной работы, а данные с площадок клиентов задают целевой ресурс конструкции[1]. Проблему, которая в поле проявилась бы через годы, находят за недели[1].

В Mantis: Первоисточник: 23 сентября 2026
Робототехника

«Один кадр и одна строка текста на входе»: Black Forest Labs выложила открытую 7B-модель FLUX 3 Action

23 сентября 2026 года Black Forest Labs опубликовала FLUX 3 Action — открытую модель класса world action model (WAM) на 7B параметров, которая получает кадр камеры и текстовую инструкцию, а возвращает следующие две секунды действий[1]. В публикации компании модель названа первой в RoboLab-120 с успешностью 42,92% против 36,8% у 16B-политики Cosmos 3 Nano[1]; чекпойнты для манипулятора SO-101 и датасета DROID уже встроены в LeRobot[1]. Веса открыты по лицензии FLUX Kommunity License v1.0, код — в публичном репозитории[1][3].

В Mantis: Первоисточник: 23 сентября 2026
Робототехника

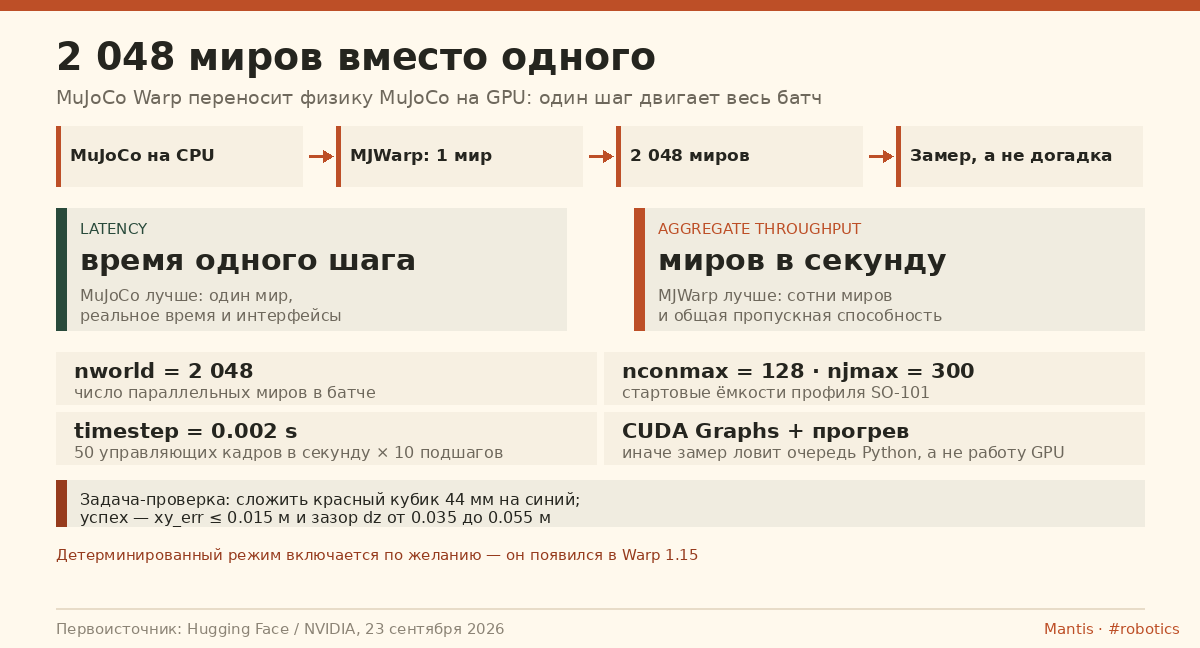
2 048 миров вместо одного: NVIDIA перенесла физику MuJoCo на GPU в MuJoCo Warp

23 сентября 2026 года NVIDIA показала на примере манипулятора SO-101, как перенести сцену MuJoCo с CPU на GPU и масштабировать её до 2 048 параллельных сред MuJoCo Warp.[1] Ценность здесь не в более быстром шаге одного мира, а в суммарной пропускной способности и в честном замере: детерминированное исполнение появилось в Warp 1.15 как опция.[1][3]

В Mantis: Первоисточник: 23 сентября 2026
Робототехника

«Отказаться от GPU на борту»: Microsoft измерила, как вынос инференса ускоряет роботов и продлевает им батарею

23 сентября 2026 года Microsoft Research опубликовала разбор инференсной инфраструктуры physical AI и добавила вынос инференса в открытый Physical AI Toolchain.[1] В замерах картирование и планирование на GPU с меньшей памятью замедлялись до 383% относительно A100, точность VLA-моделей падала на 50%, а Jetson Thor разряжал батареи роботов до 160% быстрее.[1] Замена бортового GPU на плату Raspberry Pi 5 с отправкой данных на вынесенный вычислитель заметно продлевает время работы.[1]

В Mantis: Первоисточник: 23 сентября 2026
Робототехника

«Проектирование функциональной безопасности с самого начала отличает прототип от масштабируемого решения»: NVIDIA разложила стек Halos по слоям

ABI Research прогнозирует 49 млн автономных машин уровня 3–5 к 2035 году, Omdia — около 60 млн промышленных роботов за 2026–2035 годы. NVIDIA отвечает четырьмя сдвигами в требованиях к безопасности, стандартом ISO/IEC TS 22440 и аккредитацией ANAB для своей инспекционной лаборатории.

В Mantis: Первоисточник: 21 сентября 2026
Робототехника

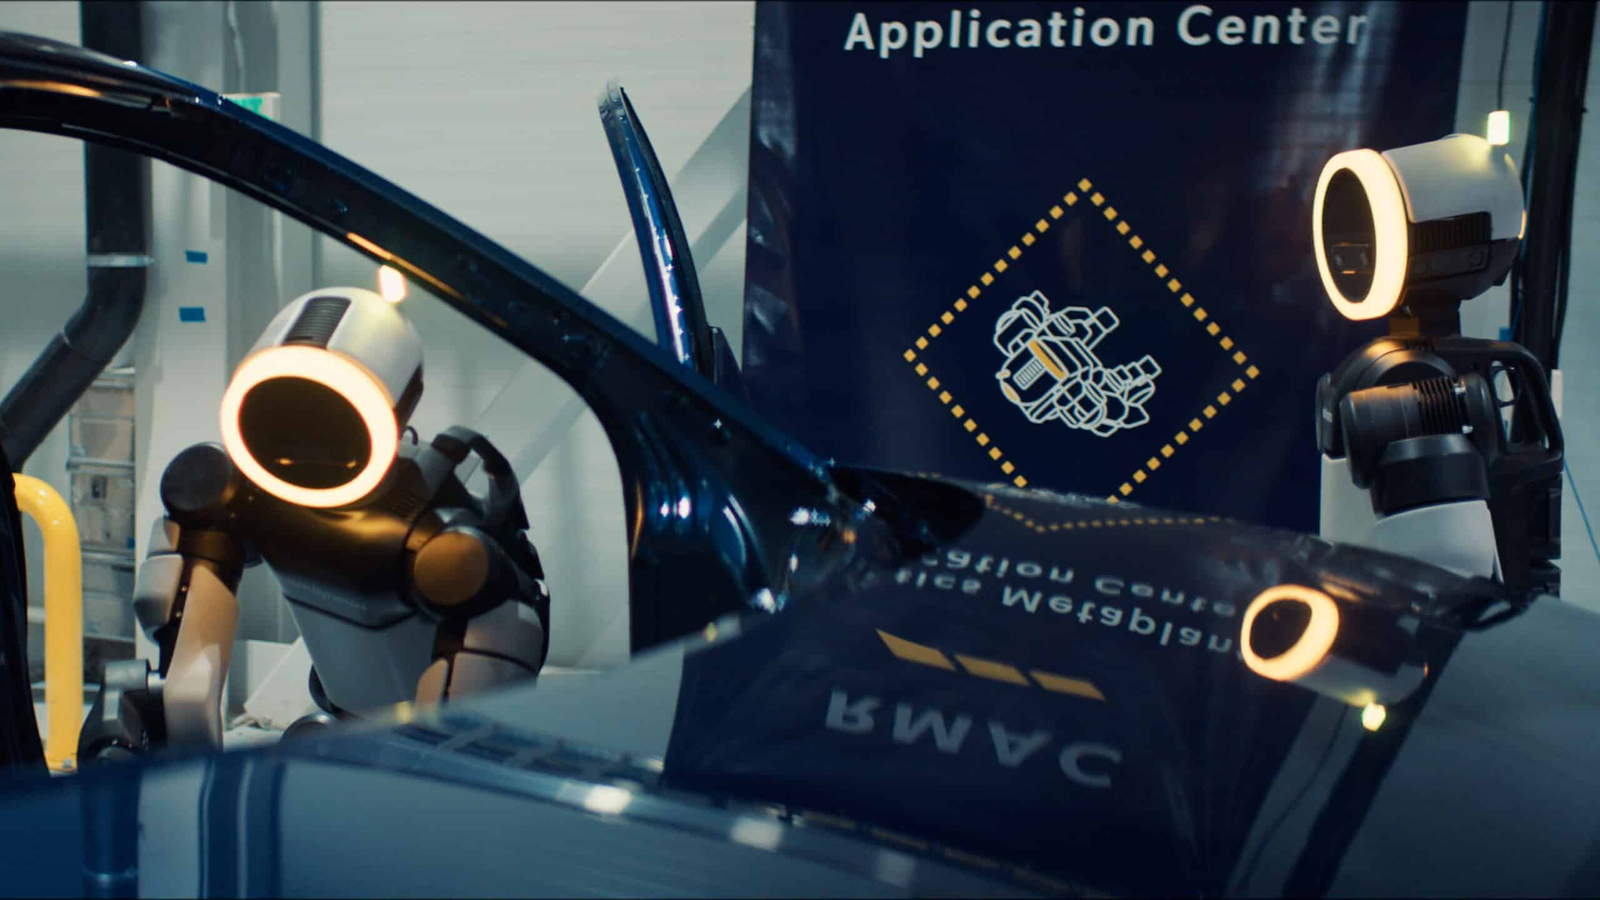
«Atlas выходит на конвейер»: Boston Dynamics открыла Robotics Metaplant Application Center на заводе Hyundai

Boston Dynamics и Hyundai Motor Group запустили RMAC — площадку, где человекоподобных Atlas обучают реальным заводским задачам. Группа планирует 25 000 роботов на заводах Hyundai и Kia и новое производство на 30 000 машин в год.

В Mantis: Первоисточник: 21 сентября 2026
Робототехника

Waymo выйдет в Сингапур: коммерческие поездки без водителя запланированы на 2028 год

Waymo объявила о выходе в Сингапур вместе с Ministry of Transport и Land Transport Authority: полностью автономный электрический сервис должен открыться в приложении Waymo в 2028 году, а до этого компания пройдёт фазу ручного вождения и картографирования.[1]

В Mantis: Первоисточник: 18 сентября 2026
Робототехника

127 роботов Exotec на площадке GXO в Венло: заказы Guess собираются до 2 200 строк в час

GXO и Exotec объявили о запуске системы Skypod на площадке GXO в Венло, где компания обслуживает глобальный фэшн-бренд Guess: 127 роботов, 60 000 мест хранения, восемь станций отбора и 200 метров конвейеров дают до 2 200 строк заказов в час в пик и от 40 000 до 70 000 единиц товара в сутки. Exotec выступила единственным интегратором всей системы, а исходная задача формулировалась как снижение доли ручного отбора на площадке с высокой сезонностью и тысячами SKU.[1][2]

В Mantis: Первоисточник: 15 сентября 2026
Робототехника

Digit 5: Agility показала человекоподобного робота, который работает рядом с людьми без защитных ограждений

Agility Robotics представила Digit 5 — пятого человекоподобного робота компании и первого, спроектированного для «совместно безопасной» работы на масштабе: он должен трудиться рядом с людьми без физических барьеров, которых требует традиционная автоматизация. Вместе с новой архитектурой безопасности компания обещает рост грузоподъёмности, соотношение работы к зарядке 10:1 и первый выход за пределы Северной Америки — в ЕС и Великобританию.[1][2]

В Mantis: Первоисточник: 15 сентября 2026
Робототехника

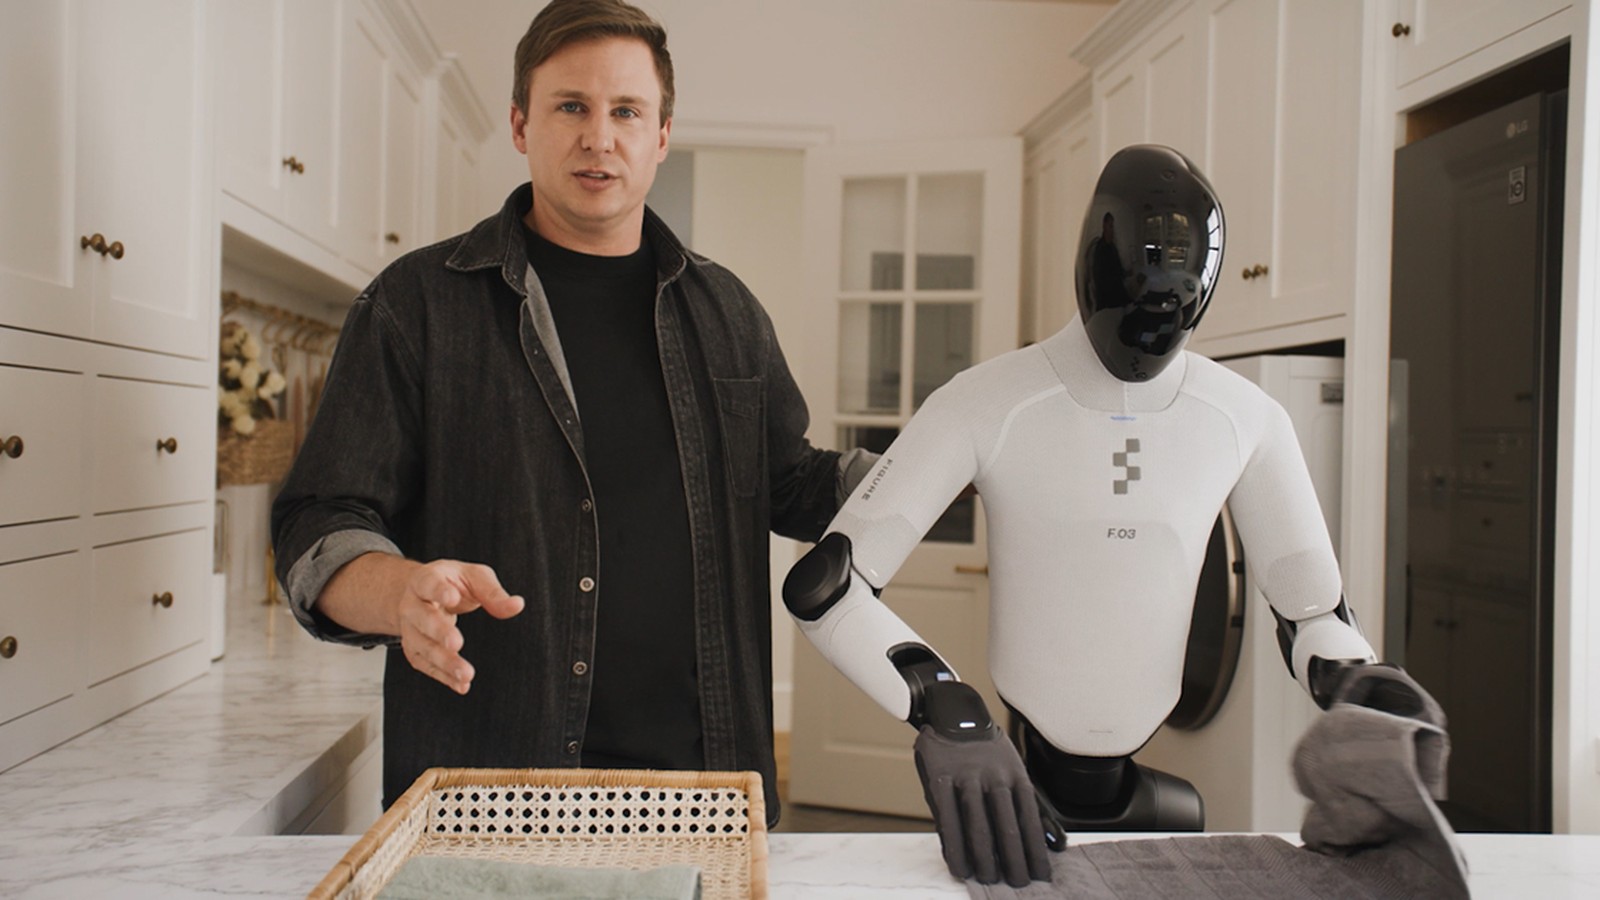
«Уборка, полотенца, кровать»: Figure показала Helix 2.5, которая работает в 30 незнакомых домах без дообучения

Helix 2.5 — самая продвинутая нейросеть Figure, претрейненная на датасете человеческого поведения Index.[1] Из одной базовой модели получены три поведения: уборка гостиной, складывание полотенец и застилание кровати, и все три робот выполнял в 30 домах Bay Area, где не собиралось ни одной секунды данных.[1]

В Mantis: Первоисточник: 17 сентября 2026
Робототехника

Boston Dynamics стала партнёром DoW SkillBridge: последние 180 дней службы можно провести в компании

Boston Dynamics объявила себя официальным партнёром программы DoW SkillBridge: военнослужащие США могут провести последние 180 дней службы на обучении и стажировке у компании, сохраняя военное довольствие и льготы. Первые открытые роли — Field Applications и Field Service.

В Mantis: Первоисточник: 16 сентября 2026
Робототехника

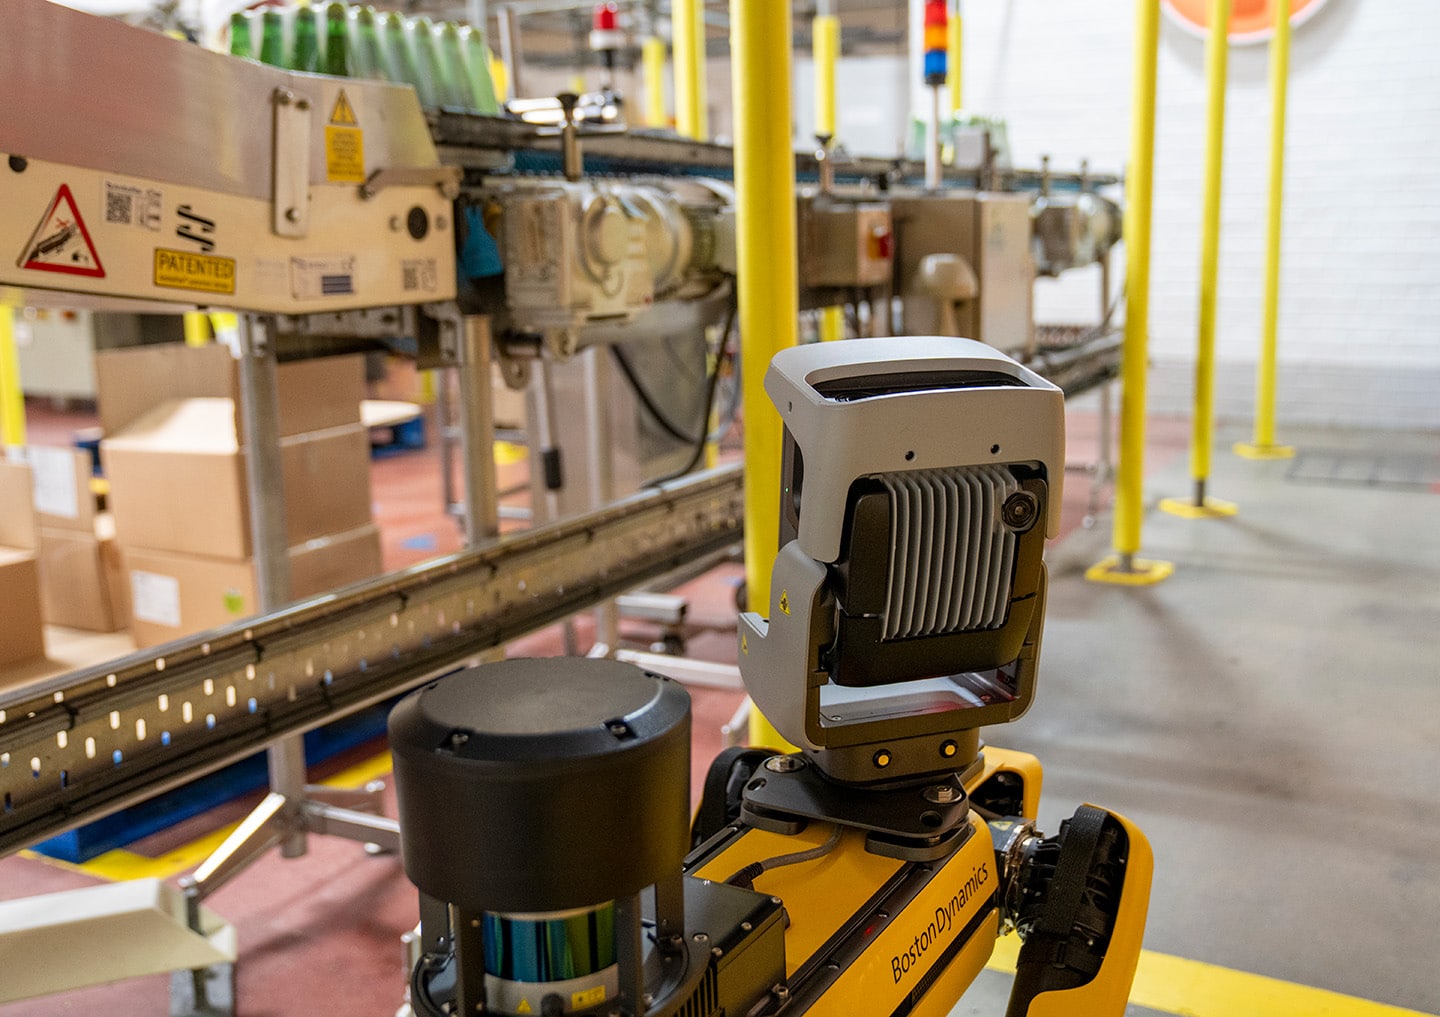
«Отсутствующая деталь AI-стека»: Boston Dynamics связала Spot 5.2 и Orbit агентным слоем

Spot 5.2 в блоге Boston Dynamics описан как «связующий слой», который раскрывает «интеллект площадки» целиком: робота предлагается вызывать не по расписанию, а по бизнес-логике корпоративных систем.[1] Orbit перестроена вокруг активов, визуальные осмотры AIVI-Learning работают на моделях Google Gemini, а в релиз вошли видеоинспекции, контроль переходных рисков через Site Scans и три новых метода предиктивного обслуживания.[1][2]

В Mantis: Первоисточник: 10 сентября 2026
Робототехника

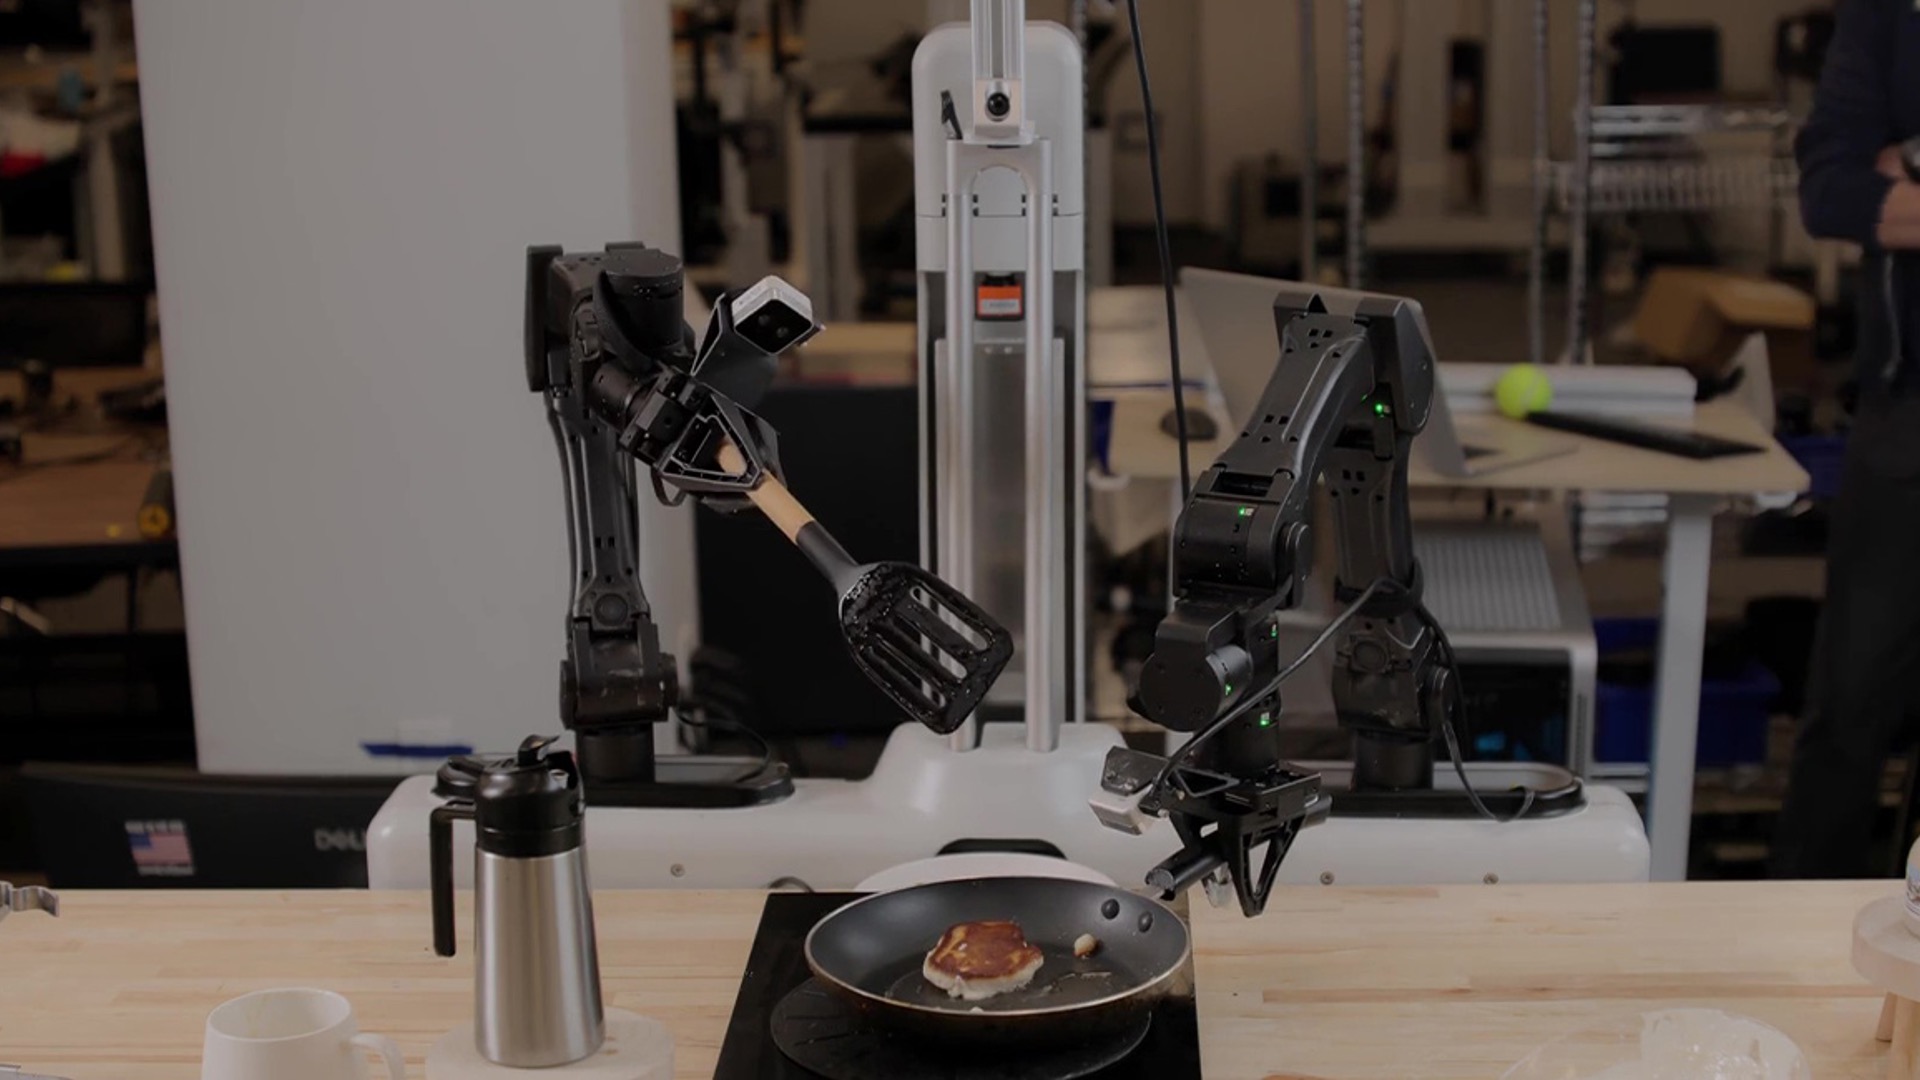
Skild AI научила робота осваивать новые задачи по одному видео

S1 принимает видеодемонстрацию как prompt и без task-specific post-training выполняет незнакомые многошаговые операции длительностью до десяти минут; исследование опирается на NVIDIA Cosmos, Omniverse, Isaac Sim и Isaac Lab.

В Mantis: Первоисточник: 10 сентября 2026
Робототехника

NVIDIA описала трёхкомпьютерный стек для масштабирования роботакси

Платформа объединяет обучение на DGX, симуляцию в Omniverse и Cosmos и бортовой контур DRIVE Hyperion; её компоненты используют операторы и автопроизводители в Азии, Европе, на Ближнем Востоке и в Северной Америке.

В Mantis: Первоисточник: 10 сентября 2026
Робототехника

Figure и Nscale запланировали AI-кластер до 100 000 GPU для гуманоидных роботов

Первую инфраструктуру на NVIDIA Vera Rubin намерены запустить в Техасе со второй половины 2027 года. Начальное обязательство оценивается в $3,5 млрд, возможное расширение — более чем в $6 млрд.

В Mantis: Первоисточник: 3 сентября 2026
Робототехника

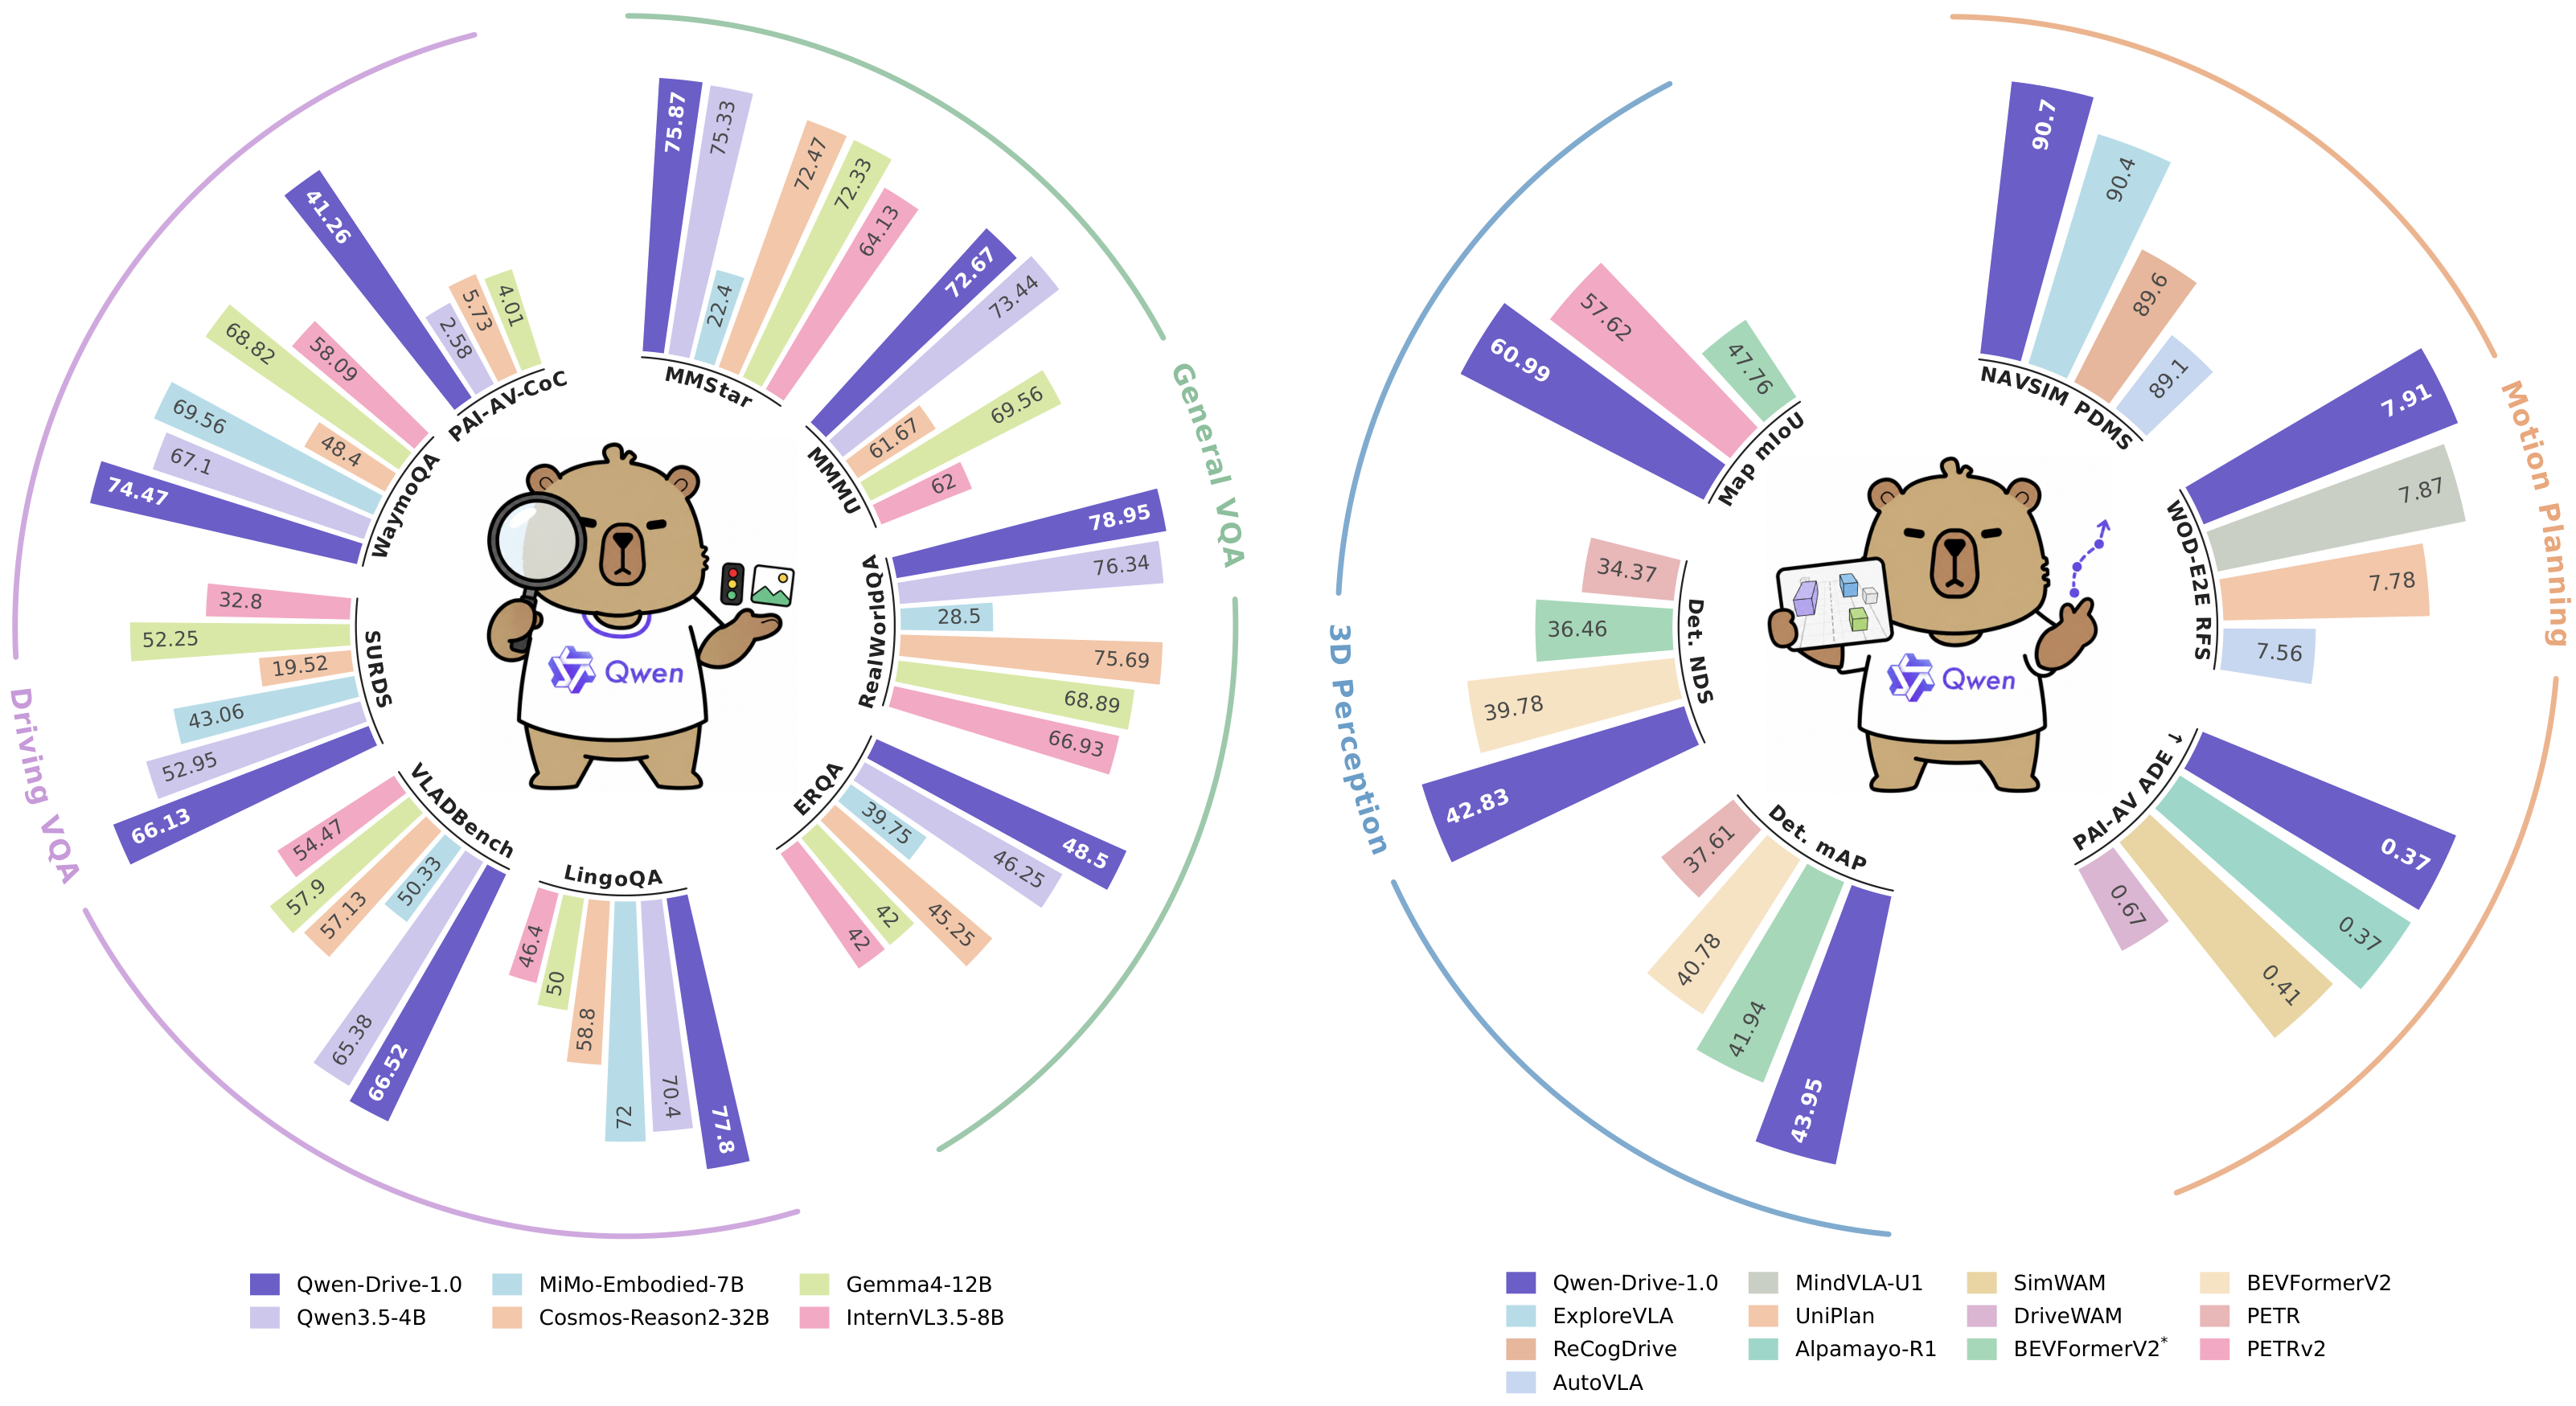
Qwen-Drive 1.0 объединила восприятие, вопросы и планирование движения

Исследовательская система на базе Qwen3.5-4B сохраняет исходную VLM-архитектуру и подключает отдельные модули для 3D-восприятия и построения траектории.

В Mantis: Первоисточник: 8 сентября 2026
Робототехника

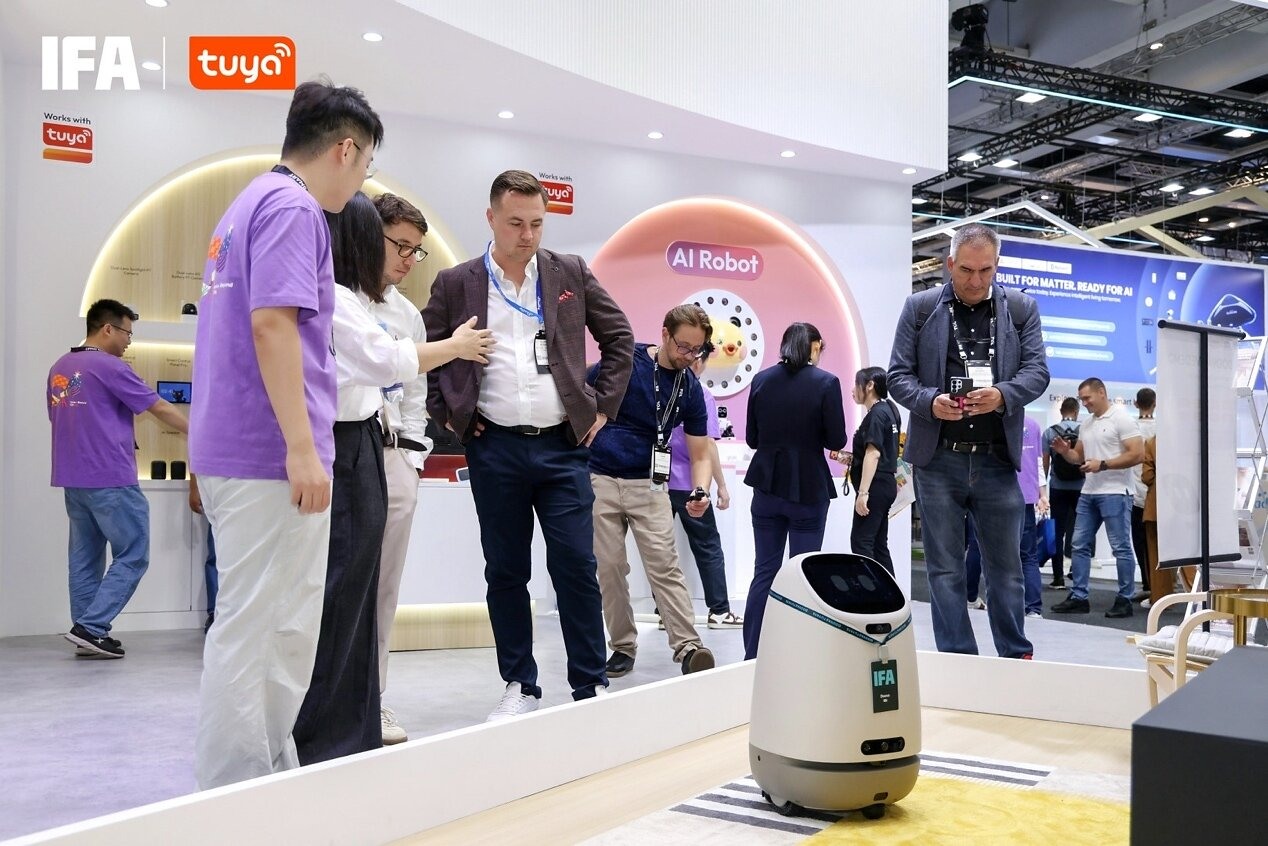
Tuya представила Doova — домашнего AI-робота для пожилых людей

Робот сочетает поиск человека после тревожного сигнала, видеосвязь с близкими, разговорного помощника и управление умным домом. Пока это анонс без цены и срока продаж.

В Mantis: Первоисточник: 7 сентября 2026
Робототехника

AWS собрала Physical AI model factory на NVIDIA Cosmos 3 и SageMaker HyperPod

Synthetic data, post-training и closed-loop evaluation работают как непрерывный pipeline на общем GPU-кластере; ключевой показатель — полезный прогресс на зарезервированный GPU-час.

В Mantis: Первоисточник: 4 сентября 2026