Робототехника
«Лучшая деталь — та, которой нет»: Boston Dynamics объяснила новую руку Atlas — 13 степеней свободы и четыре пальца
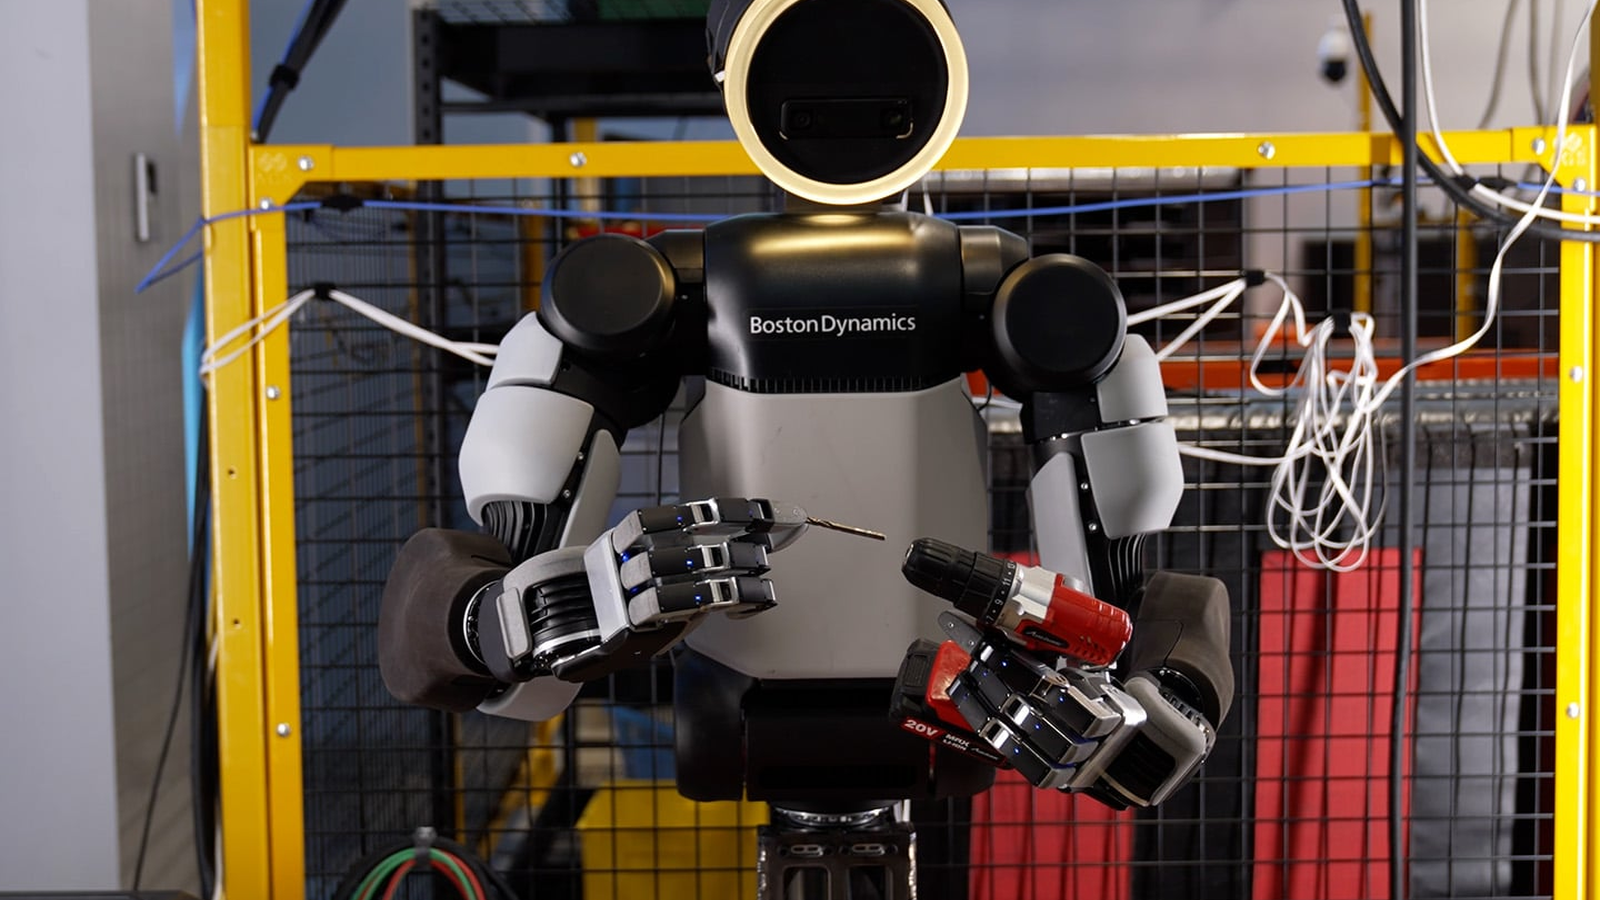
1 октября 2026 года Boston Dynamics опубликовала разбор новой руки для Atlas: 13 степеней свободы вместо семи у руки прошлого поколения, четыре пальца без мизинца, прямая приводность и тактильные датчики. Компания описывает её как компаньона нового поколения Atlas — гуманоида с полезной нагрузкой свыше 100 фунтов — и объясняет, почему лишний палец сочла неоправданной сложностью.
Что показали
Новая рука для Atlas — это 13 степеней свободы (DOF), прямая приводность и конструкция, рассчитанная на высокоточную симуляцию ради обучения с подкреплением с переносом в железо (sim2real RL).
Это компаньон нового поколения Atlas: по описанию Boston Dynamics, это подвижный гуманоид с полезной нагрузкой свыше 100 фунтов (более 45 кг) и простотой, необходимой для массового производства.
Предыдущее поколение руки, GR2, имело 7 степеней свободы; у GR3 их 13. По размеру рука немного больше средней человеческой, но в среднем и немного сильнее.
В конструкции четыре пальца, включая более подвижный большой, и один тип актуаторов на все суставы; актуаторы закрыты, а через суставы не проходят хрупкие кабели.
На подушечках пальцев и на ладони стоят плотные тактильные датчики давления, которые позволяют ловить слабые контактные сигналы при захвате.
Почему четыре пальца, а не пять
Мизинца в руке нет, и это осознанное решение. Технический директор Boston Dynamics предложил команде на день склеить мизинец с безымянным пальцем и рассказать, чего им не хватило; к концу эксперимента все согласились: без мизинца.
У лишнего пальца есть цена: каждый палец — это ещё три актуатора, а вместе с ними дополнительные стоимость, объём и вероятность того, что что-то сломается.
При этом четырёх пальцев и 13 степеней свободы, по описанию компании, уже хватает на переворот предмета в руке, восстановление после соскальзывания и работу инструментом с нажатием на курок.
Формулировка из публикации: «если хочешь выпускать хорошие продукты, лучшая деталь — та, которой нет».
Зачем руке симулируемость
Boston Dynamics прямо называет руку построенной для sim2real и обучения с подкреплением.
Чтобы симулировать руку достоверно, компания отдельно прорабатывает кинематику, динамику (трение, крутящие моменты, люфт) и контактную динамику.
Прямая приводность и обратимость привода вместе с управлением, компенсирующим зубцовый момент и трение, дают высокую динамическую точность симуляции. Это позволяет обучать устойчивые политики управления со случайными вариациями крутящих моментов, коэффициентов трения, геометрии объектов и внешних возмущений.
Компания сообщает о первых результатах переноса sim2real в динамичных задачах: поведение обучали в симуляции с рандомизацией, а на железе применяли, опираясь только на высокочастотную проприоцепцию актуаторов.
Носимые устройства вроде перчаток и UMI, по её объяснению, дают лишь прокси-сигналы, полезные для предобучения интуитивной физике манипуляции, но не те сигналы действия, которые нужны для управления ловкой рукой.
Что рука умеет
Большой палец с четырьмя степенями свободы может скользить по длине и поперёк остальных пальцев; у остальных пальцев по три степени свободы — это даёт разведение пальцев и отдельный контроль кончиков.
Среди перечисленных навыков — ловкий щипковый захват между большим и любым другим пальцем, трёхопорный захват, а также захват инструмента с нажатием на курок: дрели, гайковёрты, шлифмашины, гвоздезабивные пистолеты и сварочные горелки.
Обратимость привода помогает не только проприоцепции, но и при ударах: при сильном столкновении сустав успевает уйти из-под удара, а редуктор не разрушается.
Про прочность отдельно сказано, что рука способна удержать нагруженный мини-холодильник тяжелее 100 фунтов — то есть сохраняет силу предыдущего поколения.
Почему ставка на инструменты
Сегодняшняя промышленная автоматика, по логике публикации, опирается на строго заданную подачу деталей и специализированные захваты; обещание гуманоида — универсальность: взять любую деталь из любого положения — с полки, из ящика, из лотка или из кучи.
За пределами уже автоматизированного большинство ручных процессов требует ловкости: работа инструментом, обращение с гибкими кабелями, разбор бина.
Работу с инструментом в компании ставят первым пунктом: истинно универсальный манипулятор, по её формулировке, — не переусложнённая рука, а надёжная рука, умеющая пользоваться инструментами.
Там же приведена цитата из Аристотеля, назвавшего человеческую руку «инструментом инструментов».
Что здесь проверяемо, а что — заявление
Все характеристики — из собственной публикации Boston Dynamics; независимого подтверждения в тексте нет.
Числа — 13 степеней свободы против семи у прошлого поколения, нагрузка свыше 100 фунтов, размер и сила относительно человеческой руки — заявлены компанией.
Сообщение о «первых многообещающих результатах» переноса sim2real не сопровождается опубликованными метриками или сторонним тестом.
Дата публикации — 1 октября 2026 года.