Робототехника
NVIDIA описала трёхкомпьютерный стек для масштабирования роботакси
Платформа объединяет обучение на DGX, симуляцию в Omniverse и Cosmos и бортовой контур DRIVE Hyperion; её компоненты используют операторы и автопроизводители в Азии, Европе, на Ближнем Востоке и в Северной Америке.
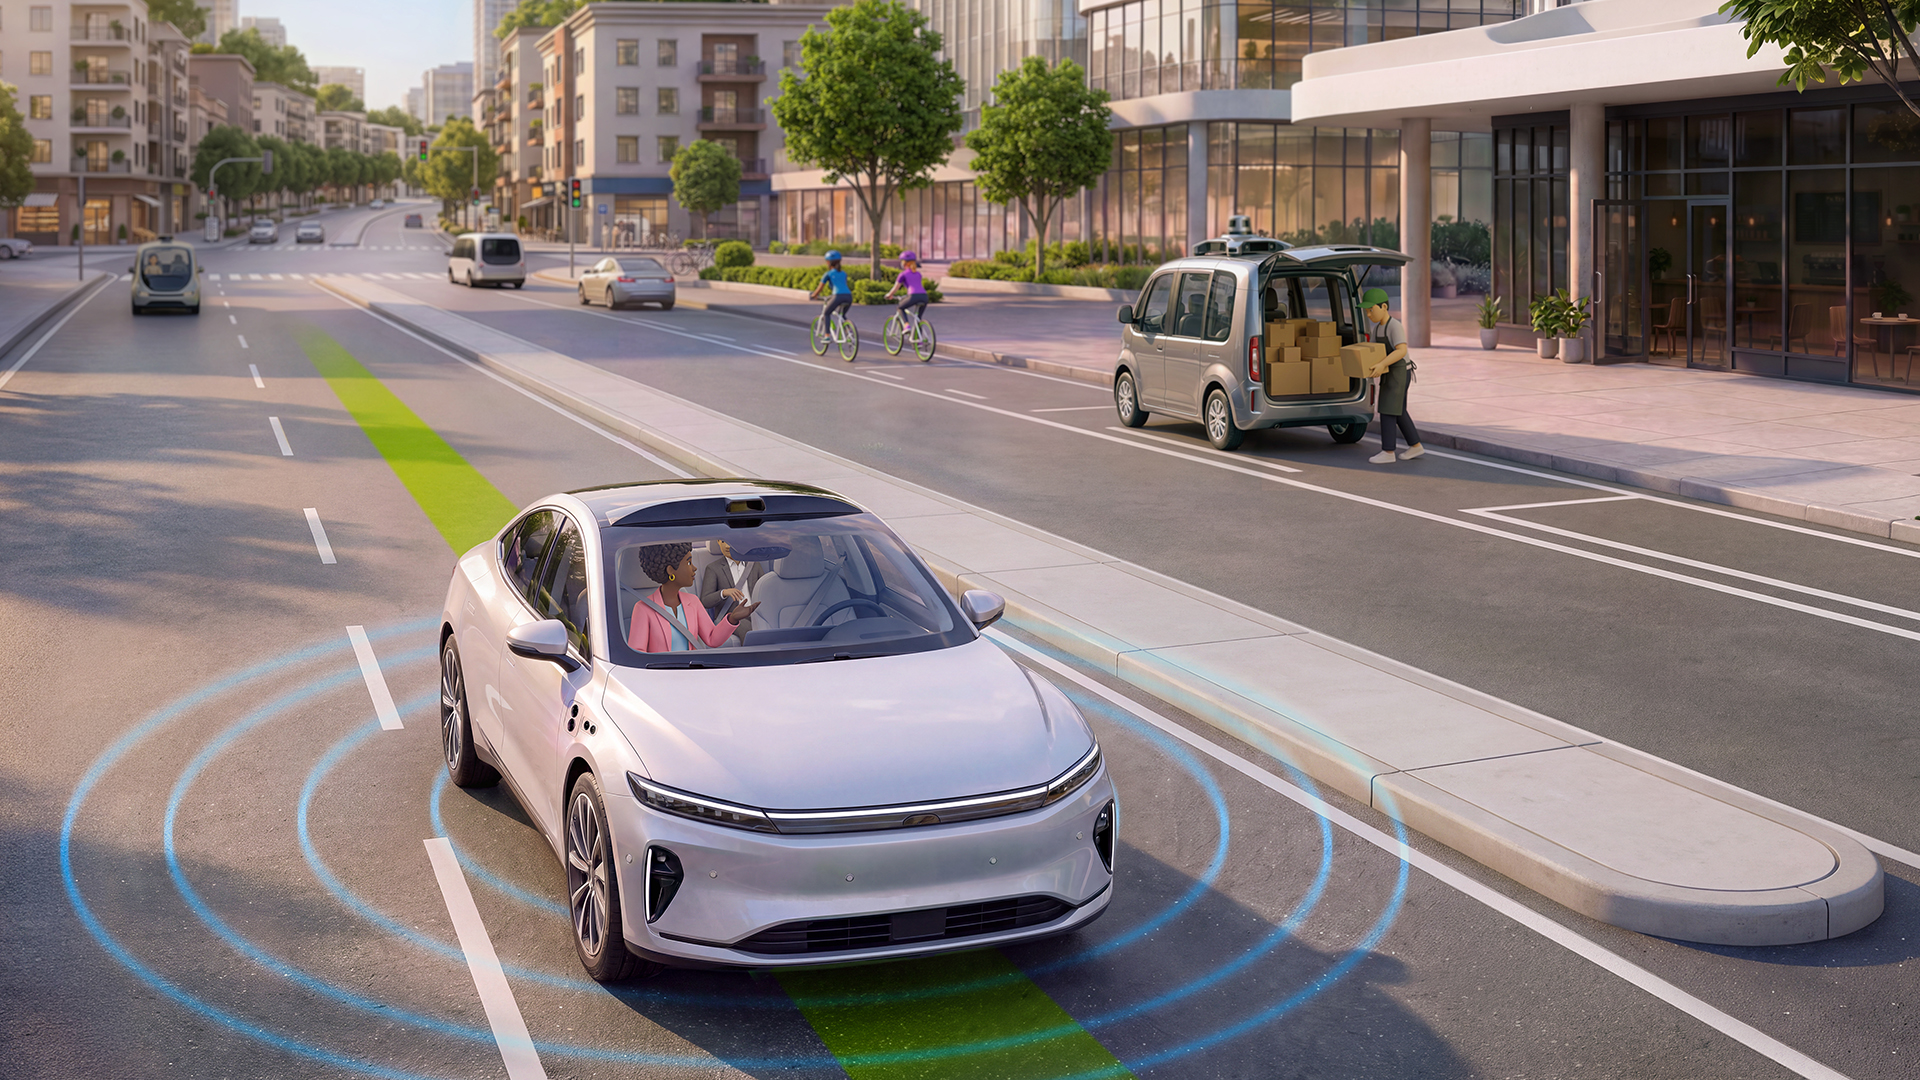
Одна машина — три вычислительных контура
NVIDIA представила роботакси не как один бортовой компьютер, а как связанный цикл из трёх вычислительных контуров. Первый обучает модели на NVIDIA DGX, второй воспроизводит и проверяет дорожные ситуации с помощью NVIDIA Omniverse, Cosmos и RTX PRO Servers, третий исполняет восприятие, рассуждение и планирование непосредственно в автомобиле на DRIVE Hyperion и DRIVE AGX. Компания называет эту модульную схему открытой платформой: разработчики могут использовать её библиотеки, SDK, модели и workflows вместе со своим собственным стеком.
Разделение отражает главную проблему промышленного автономного транспорта. Выпустить одну машину на маршрут недостаточно: оператор должен сохранять предсказуемое поведение на тысячах автомобилей, регулярно переобучать модели на новых данных и проверять изменения до установки во флот. NVIDIA утверждает, что крупные коммерческие программы роботакси уже используют её компоненты для обучения, симуляции, бортовых вычислений либо сочетания этих задач. Это заявление поставщика платформы, а не независимая перепись всего рынка.
В обучающем контуре NVIDIA выделяет семейство Alpamayo: reasoning vision-language-action models, симуляционные frameworks и наборы данных для physical AI. Идея состоит в том, чтобы разбирать редкие сложные ситуации на последовательность шагов и выбирать траекторию с учётом этих рассуждений. Разработчикам также предлагаются наборы данных, reinforcement-learning blueprints и рецепты post-training и distillation, которые можно адаптировать под конкретный автомобиль и сенсорную конфигурацию.
Редкие события размножаются в симуляции
Физические тестовые километры не гарантируют встречу со всеми опасными комбинациями погоды, освещения, трафика и отказов датчиков. Поэтому Omniverse NuRec реконструирует реальные поездки по сенсорным данным, а Cosmos создаёт физически правдоподобные вариации этих сцен. По замыслу NVIDIA, тысячи зафиксированных corner cases превращаются в миллионы комбинаций, которые можно прогнать в closed-loop режиме до выпуска новой версии модели на дорогу.
AlpaSim расширяет этот цикл для обучения и оценки reasoning-based моделей автономного вождения. Здесь важен не только итоговый выбор траектории, но и поиск слабых мест в поведении модели. Однако публикация не раскрывает единый benchmark, число реально проверенных сценариев или независимую статистику безопасности всего перечисленного флота. Масштаб симуляции следует воспринимать как архитектурную возможность, а не как доказательство безошибочного автономного движения.
Бортовой элемент схемы — DRIVE Hyperion 10. Референсная архитектура уровня level-4-ready включает два DRIVE AGX Thor, 14 камер высокого разрешения, девять радаров, три лидара и 12 ультразвуковых датчиков для кругового sensor fusion. Дублирование вычислений и сенсоров рассчитано на fail-operational режим при отказе компонента. Halos дополняет систему ОС и framework для проверки и сертификации от облачной симуляции до машины.
От операторов поездок до автопроизводителей
В публикации перечислена широкая экосистема партнёров. Uber планирует масштабировать парк на DRIVE Hyperion до 28 городов к 2028 году и вместе с NVIDIA строит data factory на Cosmos для редких дорожных сценариев. Bolt использует технологии NVIDIA для автономных автомобилей в Европе, Lyft рассматривает DRIVE Hyperion как референс будущего флота, а WeRide через партнёрство с Grab рассчитывает вывести GXR на рынки Юго-Восточной Азии.
Другой слой составляют разработчики автономного стека. Wayve, Nissan и Uber соединяют автомобильную платформу Nissan, embodied AI Wayve и DRIVE Hyperion. Autobrains строит программы с Uber в Мюнхене и VinFast в Юго-Восточной Азии; Zoox использует NVIDIA DRIVE в машине и ускоренные вычисления для облачного обучения и симуляции. В списке также Momenta, Pony.ai, Tensor, Waabi, TIER IV, Isuzu, Lenovo, SWM и DeepRoute.ai.
Наконец, автопроизводители интегрируют вычислительную основу в будущие серийные программы. NVIDIA описывает сотрудничество Mercedes-Benz и Uber вокруг S-Class с L4 software и Alpamayo, работу Lucid, Nuro и Uber на DRIVE AGX Thor, расширение партнёрства Hyundai Motor и Kia, а также планы Geely по коммерциализации роботакси. Перечень показывает распространение модульной архитектуры, но сроки, география и готовность проектов различаются: часть уже перевозит пассажиров, часть остаётся программой разработки.
Открытость стека не равна открытой модели безопасности
Слово «открытая» в этом анонсе означает возможность сочетать компоненты NVIDIA с технологиями разработчика, а не публикацию всего кода, данных и safety case. Оператор по-прежнему отвечает за собственные модели, интеграцию сенсоров, правила удалённой поддержки, эксплуатационный домен и подтверждение безопасности. Наличие общей вычислительной основы может ускорить разработку, но не делает разные флоты взаимозаменяемыми.
Экономический контекст компания описывает через прогноз рынка роботакси в $400 млрд к 2035 году и более шести миллионов коммерческих машин. Эта оценка в блоге NVIDIA ссылается на внешний прогноз Goldman Sachs, поэтому она не является измерением текущего размера рынка. Для оценки зрелости важнее проверять фактические зоны обслуживания, количество доступных поездок, disengagement и incident data каждого оператора, которых в этом обзорном материале нет.
Главный вывод анонса — роботакси превращается из задачи одной модели в задачу непрерывного fleet computing. Данные с дороги должны возвращаться в обучение, редкие случаи — воспроизводиться в симуляции, а проверенная версия — исполняться на резервированной бортовой системе. NVIDIA предлагает единую основу для всего цикла и показывает длинный список партнёров. Доказательство масштабируемости каждого конкретного сервиса всё равно потребует его эксплуатационных показателей, а не только совместимости с платформой.