Робототехника
«Первый полностью открытый»: RoboParty показала двуногого гуманоида RP1 с моментом 160 Н·м и «Kick Me» на IROS 2026
28 сентября 2026 года на конференции IROS 2026 компания RoboParty впервые публично показала RP1 (ROBOTO 01). Компания называет его первым в мире высокопроизводительным двуногим гуманоидом с полностью открытым стеком: пиковый момент в суставах — до 160 Н·м на собственных приводных модулях Romomo, а в основе — PartyOS, открытая R&D-платформа с фреймворком обучения UFO. RP1 развивает проект RPO (ROBOTO ORIGIN), полностью открытый в январе 2026 года и набравший более 2 500 звёзд на GitHub.
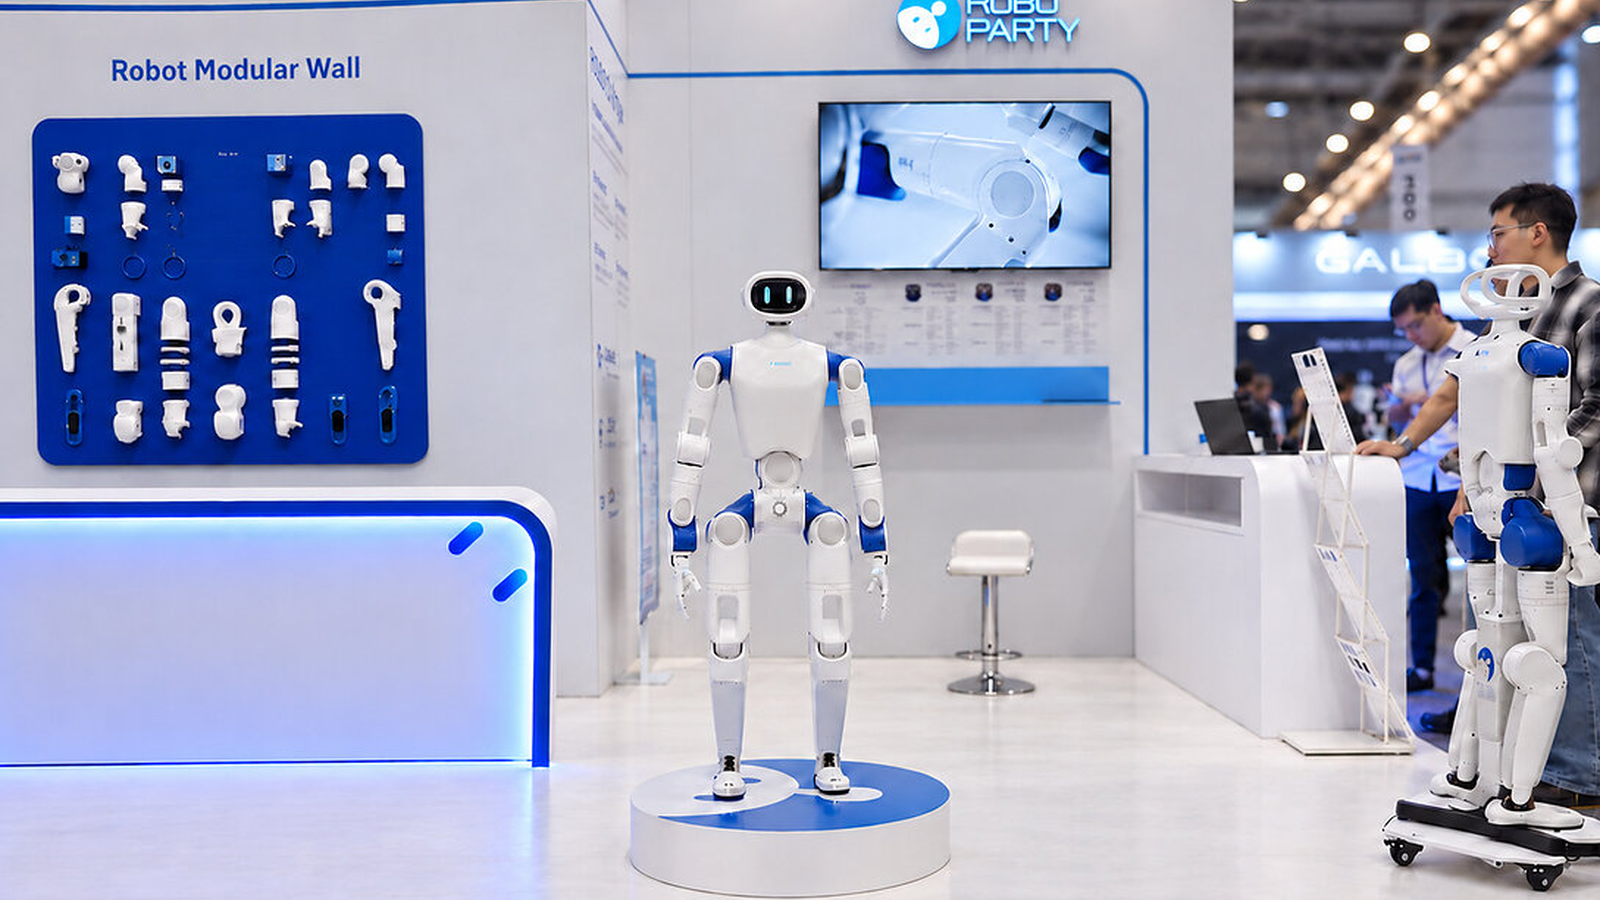
Что именно представили
RP1 (ROBOTO 01) впервые показали публично 28 сентября 2026 года на конференции IROS 2026 — это глобальный дебют робота. Проект продолжает RPO (ROBOTO ORIGIN): полностью открытый гуманоидный проект, запущенный в январе 2026 года и собравший более 2 500 звёзд на GitHub. Компания ведёт его и на официальном сайте и в открытой организации на GitHub, где, кроме roboto_origin, лежат отдельные репозитории по железу, приводам, прошивкам и обучению.
Сам RoboParty формулирует RP1 как «первого в мире высокопроизводительного двуногого гуманоида с полностью открытым стеком» и адресует его исследователям, преподавателям, разработчикам робототехники и командам embodied AI. Это заявление компании, а не независимо измеренный рекорд.
Демонстрация «Kick Me» и PartyOS
На стенде компании посетителям давали толкать и пинать робота: в интерактивной демонстрации «Kick Me» RP1 быстро корректировал позу и восстанавливал равновесие под внешними возмущениями. Так проверяли динамическую устойчивость, возможности корпуса и надёжность системы целиком.
За эти способности отвечает PartyOS — открытая R&D-основа RoboParty для человекоподобной робототехники, в которую встроен фреймворк UFO. UFO учит робота двигательным навыкам методом обучения с подкреплением без учителя (unsupervised reinforcement learning) и охватывает переходы между навыками, восстановление после возмущений и после падения — не опираясь на заранее заданные траектории движения.
Железо: приводы Romomo и момент 160 Н·м
RP1 развивает пиковый момент в суставах до 160 Н·м. Он построен на собственных приводных модулях Romomo и системе управления движением в реальном времени, а компания сводит корпус, приводные модули, низкоуровневое управление и алгоритмы embodied AI в одну систему и проверяет их совместно.
RP1 опирается на уже проверенные открытые корпус и рабочий процесс RPO, модули Romomo и ловкую кисть RP Hand. PartyOS при этом развивается сразу по нескольким осям: передвижение гуманоида, перцептивное взаимодействие, манипуляции всем телом и автономные интеллектуальные гуманоиды.
Что значит «full-stack open source»
Для RoboParty полностью открытый стек — это больше, чем выложенные файлы механики. Компания обещает постепенно открывать системы управления движением, среды симуляции, SDK, инструменты обучения и саму основу PartyOS, чтобы разработчики могли участвовать на всех уровнях — от железа и низкоуровневого управления до обучения моделей и развёртывания.
«Гуманоидные роботы не должны быть закрытыми системами, которые могут строить лишь немногие команды, пока все остальные могут только смотреть, — говорит основатель RoboParty Yi Huang. — Мы хотим, чтобы RP1 стал открытой основой, которую разработчики смогут изучать, менять, обучать и постоянно улучшать».
Команда и сообщество
Ядро команды училось в Yao Class при Университете Цинхуа, Zhi Class при Пекинском университете, Харбинском технологическом институте, Стэнфорде, Университете Карнеги — Меллон, Чжэцзянском университете и других ведущих вузах.
Вокруг компании, по её собственным данным, сложилось глобальное сообщество из более чем 5 000 разработчиков. Детали открытой дорожной карты RP1 компания обещает раскрыть в октябре 2026 года, а расширенные выпуски софта и железа и программу массового производства — позже в четвёртом квартале.
На что смотреть
Открытые гуманоиды — растущее, но неоднородное поле: одни проекты открывают только механику, другие — только контроллеры или веса. Обещание RP1 — открыть всё сразу, от корпуса до алгоритмов embodied AI, и именно широта обещания, а не отдельный параметр, здесь главное.
Пока это анонс с живой демонстрацией, а не данные независимых испытаний: и момент 160 Н·м, и «первый в мире» — заявленные характеристики. Ключевые вопросы на ближайшие недели — что именно и когда откроют в октябре и как быстро последует заявленная программа массового производства.