РОБОТОТЕХНИКА
Honda и Redwire разрабатывают ловких роботов для коммерческих космических станций
Многопалые руки Honda и рука STAARK компании Redwire могут автоматизировать обработку экспериментов на борту будущих орбитальных лабораторий. Концепция отвечает модели коммерческих станций, построенной вокруг меньшего числа экипажа и более короткого пребывания.
Майкл Г ·
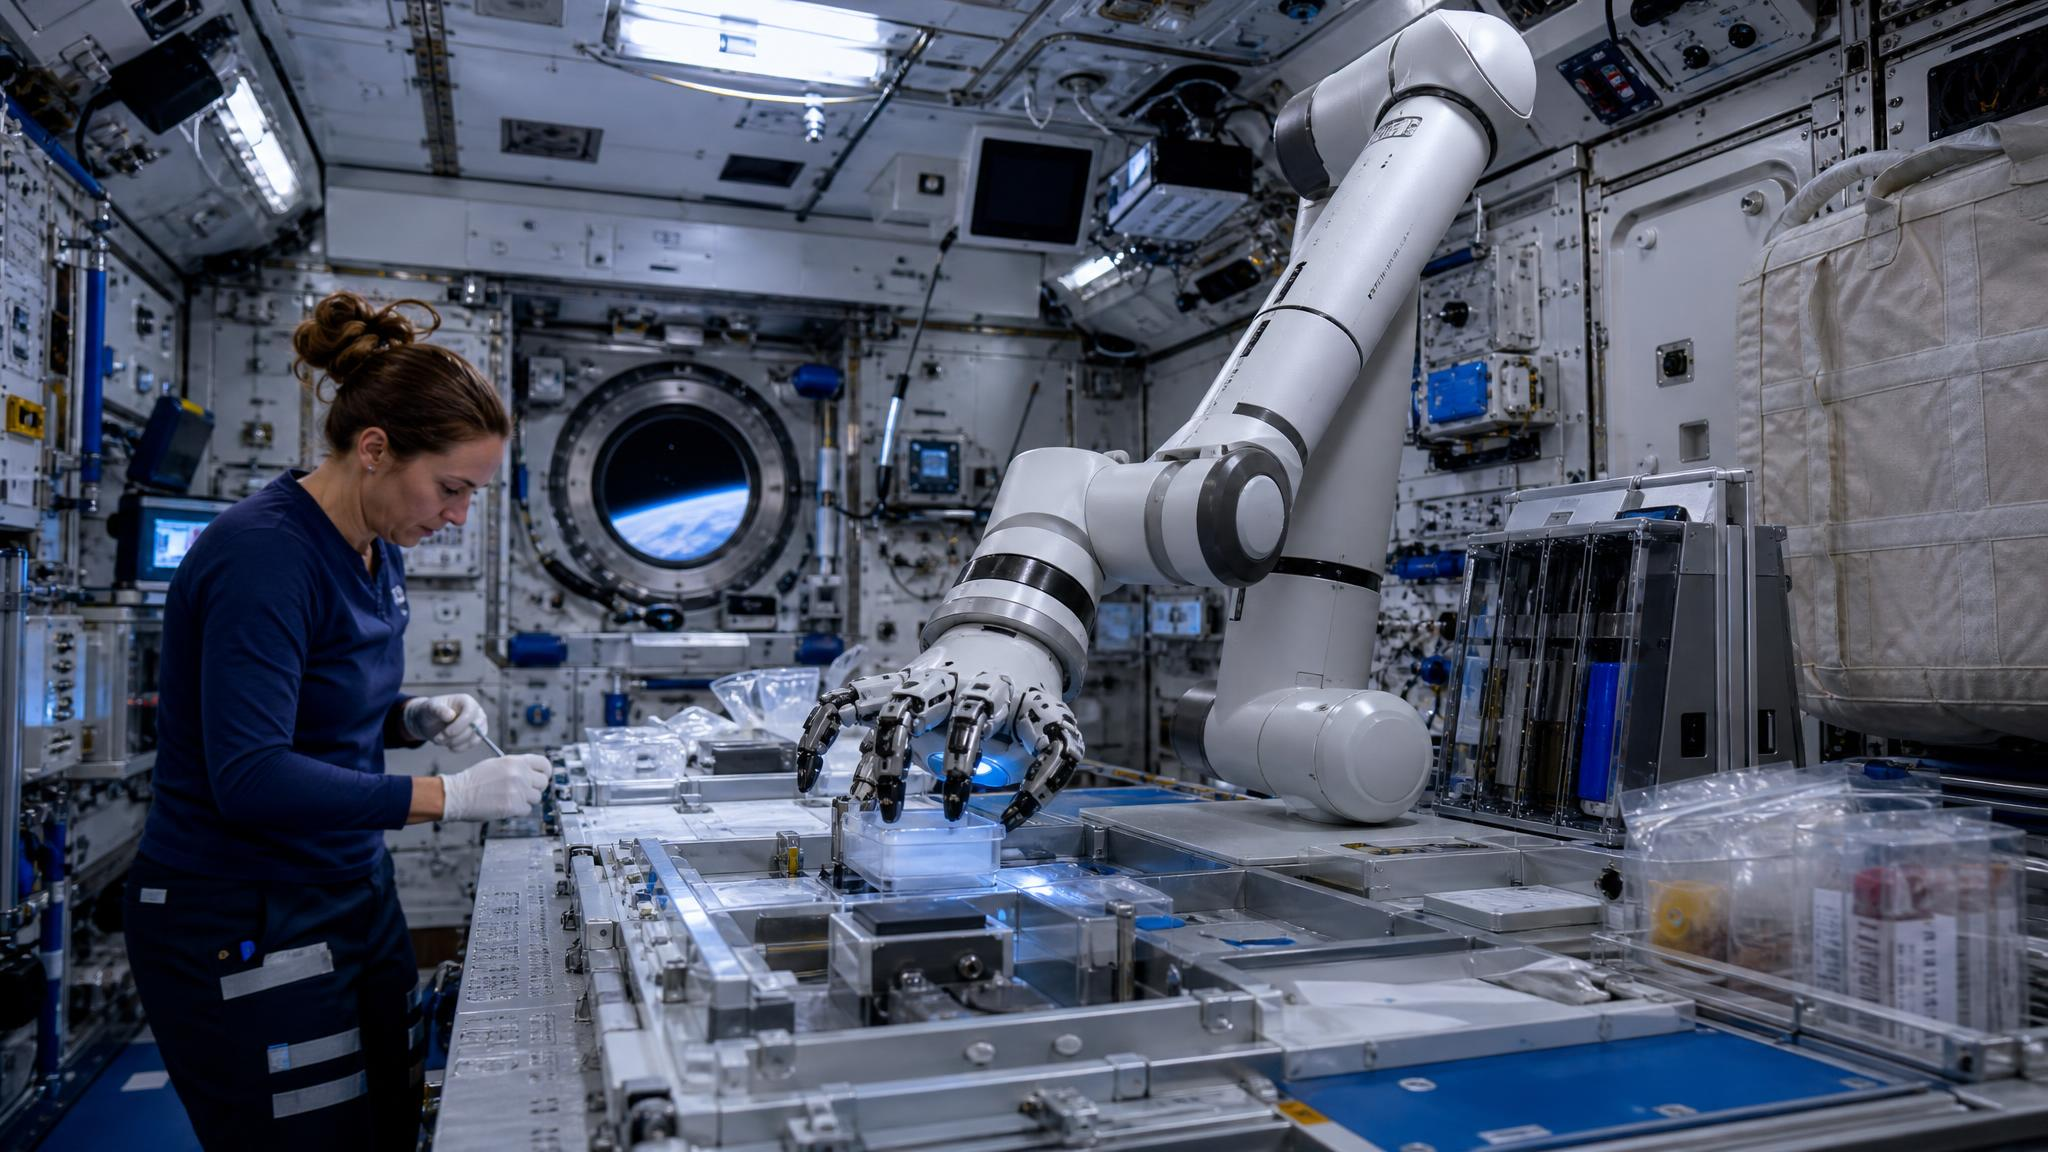
Honda и Redwire изучают возможность создания роботизированной лабораторной системы для будущих коммерческих космических станций, объединяющей многофункциональную кисть Honda с манипулятором STAARK и технологией экспериментальных шкафов Redwire. Цель состоит в автоматизации рутинной исследовательской работы, которая в настоящее время занимает время астронавтов.
Концепция ориентирована на пост-Международную космическую станцию, где частные станции могут работать с меньшим числом экипажа и более короткими визитами. Автоматизация может позволить лаборатории продолжать обработку образцов, оборудования и инвентаря, в то время как астронавты сосредотачиваются на работе, требующей суждения или ремонта.
Рука Honda использует активно управляемые суставы с датчиками силы и тактильной чувствительности на кончиках пальцев и ладони. Модульная рука Redwire обеспечивает досягаемость и позиционирование, а ее системы крепления соединяют робота с физической конфигурацией, используемой в экспериментах.
Компании планируют обсудить систему с разработчиками станций и потенциальными клиентами на Международном астронавтическом конгрессе в Анталье, Турция. Они не объявляли о контракте на полет, дате запуска или выбранной станции, поэтому проект остается концепцией разработки, а не забронированной миссией.
Что изменилось
Ловкость имеет значение, потому что орбитальные лаборатории содержат небольшие образцы, соединители и инструменты, рассчитанные на человеческие руки. Робот, который только переносит стандартизированные контейнеры, автоматизировал бы меньше работы и потребовал бы восстановить больше оборудования станции вокруг машины.
Микрогравитация изменяет манипуляцию. Предметы не покоятся на поверхности, реакционные силы могут перемещать руку или её основание, а отпущенный объект может уплыть в оборудование. Программное обеспечение для управления должно планировать контакт и закрепление, а не предполагать, что земной вес стабилизирует задачу.
Тактильное ощущение может помочь руке обнаружить плохой захват до того, как будет поврежден образец, но системе все равно нужны откалиброванные пределы силы и поведение при восстановлении. Робот должен знать, когда остановиться и попросить помощь, вместо того чтобы пытаться вставить соединитель, который не выровнен.
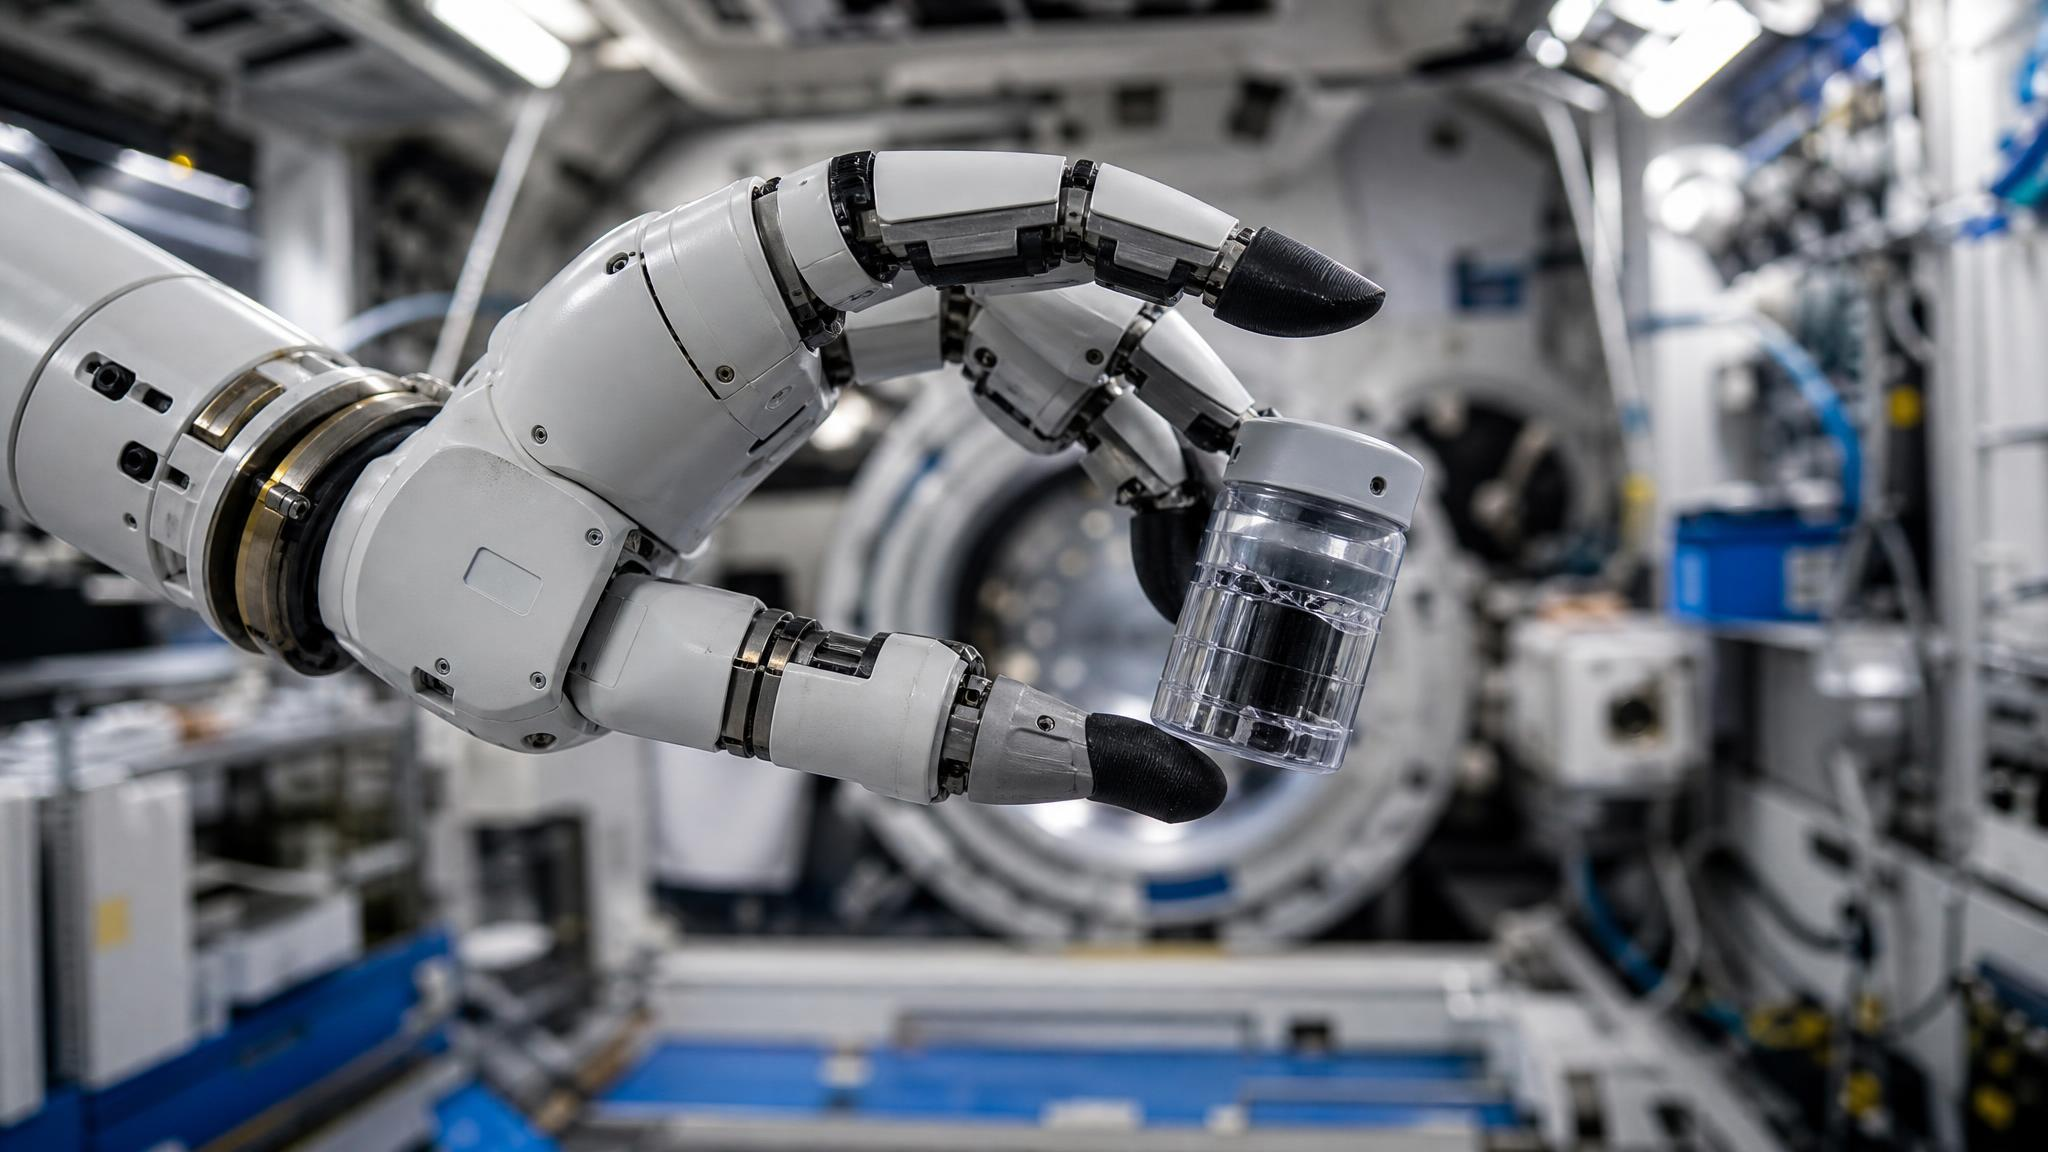
Redwire сообщает, что STAARK продемонстрировал автономное отслеживание и захват двигающихся объектов. Перенос этого результата в лабораторию станции потребует тестирования с отражающими поверхностями, переменным освещением, загромождением и задержками связи.
Коммерческий аргумент основывается на времени экипажа. Труд астронавтов редок и дорог, и будущие станции могут потребовать поддержки клиентов без присутствия специалиста для каждого эксперимента. Робот-оператор мог бы увеличить использование объекта между посещениями экипажа.
Надежность будет иметь необычайное значение, потому что сломанный робот не может быть обслужен обычным полевым техником. Компоненты должны предоставлять диагностические данные, поддерживать удаленное восстановление и выходить из строя без блокировки шкафа или прохода, необходимых экипажу.
Физические системы превращают неопределённость программного обеспечения в движение, силу и близость. Безопасность, следовательно, зависит от многоуровневых средств управления, которые остаются эффективными, когда восприятие, планирование или связь ведут себя неожиданно.
Окружающая среда робота является частью системы. Полы, оснащение, работники, освещение, покрытие сети и аварийные процедуры могут определить, сохранится ли лабораторный результат в складе или космическом корабле.
Избыточность полезна только тогда, когда отказы достаточно независимы. Два элемента управления, зависящие от одного и того же датчика, сети или программного обеспечения, могут выйти из строя одновременно, несмотря на то, что они кажутся отдельной защитой.
OSHA руководство по безопасности в робототехнике возлагает ответственность на оценку рисков, меры безопасности и обучение работников, а не только на то, прошел ли робот сертификационный тест перед установкой.
Исследования робототехники NIST сосредоточен на измерении, совместимости и производительности в реальных условиях, все это становится важным, когда машина покидает контролируемую демонстрацию и выходит в совместную работу.
Инженерные заявления становятся значимыми, когда они выдерживают типовые рабочие нагрузки. Надежность, пропускная способность, калибровка, восстановление и производительность вне подготовленной демонстрации важнее, чем один благоприятный эталонный тест.
Доказательства для наблюдения
Система также нуждается в ясной модели полномочий. Наземные диспетчеры, экипаж на борту, владельцы экспериментов и автономное программное обеспечение могут отдавать инструкции. Оператор станции должен определить, кто может прерывать задачу и какие команды имеют приоритет.
План перехода NASA предоставляет рыночный контекст, но график и архитектура коммерческих станций остаются неопределенными. Honda и Redwire пытаются разработать интерфейс до того, как эти объекты закрепят свои лабораторные проекты.
Стандартизация может определить, будет ли система обслуживать одну станцию или целую отрасль. Общие экспериментальные приспособления, интерфейсы данных и команды безопасности позволят исследователям готовить работы без разработки индивидуальной роботизированной процедуры для каждого предприятия.
Многоуровневая система безопасности должна определять, какой уровень имеет приоритет в случае разногласий. Контроллер установки может выдавать команду остановки, в то время как робот считает, что ему нужно двигаться для поддержания равновесия, или локальный датчик может обнаружить человека после того, как внешняя система очистила зону. Такие случаи требуют детерминированного установления приоритетов, проверенного на фактической машине, а не только зафиксированного в документации.
Восстановление так же важно, как и остановка. Как только происходит защитное действие, работники должны понимать, что его вызвало, сохраняется ли опасность и кто может разрешить возобновление движения. Автоматический перезапуск может застать врасплох людей рядом с машиной, в то время как процесс, который всегда требует специалиста, может сделать робота непрактичным для обычных смен.
Техническое обслуживание вводит иной режим работы с другими допущениями. Ограждения могут быть открыты, инструменты могут быть присоединены, а техники могут намеренно вызывать необычные движения. Системы безопасности должны явно идентифицировать этот режим, ограничивать скорость и полномочия, а также сохранять запись, которая отличает техническое обслуживание от автономной производственной работы.
Управление флотом может создавать коррелированный риск. Обновление программного обеспечения, неверная карта или центральный планировщик могут одновременно повлиять на многих роботов, превращая локальную неисправность в событие на уровне всего участка. Операторам необходимы поэтапные обновления, тестирование смешанных версий и возможность изолировать одну машину без потери контроля над остальным флотом.
Сообщения о почти происшествиях предоставляют доказательства до того, как произойдет травма или повреждение оборудования. Неожиданные остановки, неловкие уклонения человека и повторяющиеся ручные вмешательства следует рассматривать как сигналы операционной деятельности, даже если робот технически оставался в пределах своих возможностей. Низкое количество инцидентов обнадеживает только в том случае, если система отчетности последовательно фиксирует неприятные события.
Обучение должно включать подрядчиков, посетителей и временный персонал, которые могут находиться в одном пространстве с системой, не управляя ею. Им нужны простые инструкции о сигналах, зонах ограничения доступа и действиях в чрезвычайных ситуациях. Робот, безопасный только для небольшой группы экспертов, не готов к изменяющемуся составу работников в коммерческом рабочем пространстве или орбитальной станции.
Бизнес-обоснование должно включать стоимость безопасной интеграции. Модификации полов, коммуникационная инфраструктура, оценка рисков, обучение и обслуживание могут превышать цену самого робота. Прозрачные затраты на внедрение помогают клиентам сравнивать автоматизацию с переработкой процессов, а не оценивать цену машины в сопоставлении с полной стоимостью человеческого труда.
Длительная эксплуатация должна оцениваться отдельно от коротких функциональных тестов. Тепло, поведение батареи, износ компонентов и повторное восстановление могут изменить то, как робот движется после часов работы. Операторам необходимы пороги технического обслуживания, привязанные к измеряемому состоянию, а также консервативные меры реагирования, когда датчик или исполнительный механизм начинают отклоняться до того, как произойдет очевидная поломка.
Партнёры в конечном итоге должны публиковать показатели успеха выполнения задач, частоту восстановления и диапазон объектов, с которыми система может работать. Увлекательное видео не показывает, как часто человеку приходилось переставлять образец или сбрасывать планировщик.
Космическая робототехника также создаёт проблему кибербезопасности. Дистанционное управление и обновления программного обеспечения пересекают наземные и орбитальные сети, и злоумышленник, изменив план движения, может повредить ценное оборудование даже без компрометации систем жизнеобеспечения.
Проект является практическим испытанием того, может ли ловкая робототехника стать частью инфраструктуры станции. Его ценность будет заключаться в часах автономной, восстанавливаемой работы, а не в воспроизведении внешнего вида человеческой руки на орбите.
Honda и Redwire разрабатывают ловких роботов для коммерческих космических станций, также изменяя практическую последовательность принятия решений. Организациям необходимо установить, что известно, что поступило из источника отчетности и что остается утверждением поставщика или официальным заявлением, прежде чем они превратят разработку в закупки, политику или операционные рекомендации.
Немедленная проверка робототехники космической станции заключается не в том, звучит ли идея правдоподобно. Она заключается в том, может ли другая команда воспроизвести результат или проверить заявленное выполнение с использованием сохраненных записей, определенных условий и сравнения с процессом, существовавшим до изменения.
Honda вводит зависимости, которые легко упустить во время цикла запуска. Идентичность, доступ к данным, версии моделей, мощность инфраструктуры и человеческое одобрение могут определять результат, даже когда видимый продукт кажется одним интегрированным сервисом.
Полезная оценка должна включать неудачные попытки и вмешательства. Если специалисты неоднократно исправляют систему, восстанавливают контекст или отменяют действия, кажущаяся скорость Redwire может отражать работу, перемещённую в менее заметную часть организации, а не устранённую работу.
Коммерческие и институциональные стимулы указывают в разные стороны. Поставщики выигрывают от быстрого внедрения и широких заявлений, в то время как клиенты и регуляторы нуждаются в стабильных определениях, сопоставимых данных и достаточном времени для изучения поведения вне условий, выбранных для демонстрации.
Это напряжение не требует прекращения полезных экспериментов. Оно предполагает ограниченные испытания, в которых власть ограничена, записи остаются доступными, а организация уже решила, какой результат оправдает расширение, пересмотр или приостановку.
Роль человека следует конкретизировать, а не описывать как абстрактный надзор. Рецензенты нуждаются во времени, соответствующих доказательствах и полномочиях, чтобы отклонить рекомендацию. Человек, который видит только конечный результат, не может надежно обнаружить сбой в исходных данных или в разрешениях.
Затраты следует учитывать на уровне выполненной задачи. Вывод, повторные попытки, подключенные инструменты, проверка специалиста, меры безопасности и восстановление после инцидентов — все это влияет на стоимость надежного результата, даже если основная ставка модели или программного обеспечения кажется низкой.
Запись также должна сохраняться после обновления поставщика. Команды должны сохранять версию модели и политики, набор для оценки, принятые исключения и причину, по которой было одобрено развертывание, чтобы впоследствии можно было сравнить производительность с тем, что на самом деле рассматривали лица, принимающие решения в системе.
Коммерческое использование будет зависеть от обслуживаемости не меньше, чем от ловкости. Клиентам нужны предсказуемое обслуживание, запасные части, диагностика и четкий процесс возврата машины в безопасное состояние.
Человеческие факторы заслуживают такого же внимания, как и автономия. Работники должны понимать сигналы робота, знать, когда он уступил, и уметь остановить его без интерпретации непрозрачного внутреннего состояния.
Лучшие доказательства будут получены из часов обычной работы, включая перерывы и восстановление, а не из короткой последовательности, выбранной для рекламного видео.
Ассоциация по продвижению автоматизации стандарты безопасности роботов объясните, как оценка рисков и меры защиты сочетаются друг с другом при промышленной эксплуатации, включая системы, которые объединяют мобильность и манипуляцию.
Стандарты ISO в области робототехники помогать клиентам различать возможности машины и документированные процессы безопасности, необходимые для интеграции этих возможностей в общее рабочее пространство.
Первая дисциплина внедрения — это четкая базовая линия. Командам следует зафиксировать, как выполняется работа сегодня, сколько времени это занимает, какие ошибки возникают и какие результаты имеют значение, прежде чем вводить новую систему.
Оценка должна включать неполные инструкции, необычные входные данные и изменяющиеся условия. Подготовленные демонстрации устраняют именно ту неоднозначность, с которой ожидается, что справятся производственные системы.
Человеческий обзор должен быть спроектирован с учетом ограниченной внимания. Просить человека одобрять постоянный поток рутинных результатов приводит к кликовому поведению, а не к содержательному надзору.
Происхождение данных заслуживает такого же тщательного изучения. Отшлифованный результат может быть собран из устаревших, неполных или неверно объединённых записей, поэтому важные утверждения требуют отслеживаемых источников и времени обновления.
Закупки должны охватывать удержание, субподрядчиков, изменения модели, права на экспорт и уведомление о происшествиях. Эти условия определяют, может ли пилот стать управляемой инфраструктурой.
Метрики должны включать оставленные задачи, ручное вмешательство, отказ в разрешениях и исправленные результаты. Эти события показывают, где возникает неопределённость в рабочем процессе, даже если публичных инцидентов не происходит.
Конкуренция может улучшать цену и качество, но она также может делать сдержанность похожей на слабость. Процессы выпуска нуждаются в возможности сузить или отложить функцию, когда доказательства не поддерживают её более широкое использование.
Эффекты для рабочей силы следует измерять на протяжении всего процесса. Автоматизация может устранить один повторяющийся шаг, создавая при этом задачи по проверке, обработке исключений и общению с клиентами в другом месте.
Организациям следует сохранять путь выхода. Переносимость моделей, документированные рабочие процессы и экспортируемые записи снижают риск того, что экспериментальное решение станет необратимой зависимостью.
Ближайшие доказательства будут исходить от развертываний у клиентов, независимого тестирования и обработки сбоев. Эти сигналы более ясно показывают стратегию, чем заявление на стадии запуска.
Полезный план внедрения разделяет технический успех и готовность организации. Система может выполнять задачу в тестировании, в то время как в учреждении всё ещё отсутствует ответственный, процесс происшествий или полномочия приостановить её работу. Одобрение запуска должно требовать обеих форм доказательств, потому что надёжный компонент всё ещё может причинить вред в неуправляемом рабочем процессе.
Независимая проверка наиболее эффективна, когда оценщики могут воспроизвести соответствующие условия. Суммарные оценки и избранные примеры недостаточны для утверждений с серьезными последствиями. Рецензентам необходимы версии модели или аппаратного обеспечения, настройки инструментов, классы входных данных, правила вмешательства и определение успеха, а также достаточно случаев неудач, чтобы понять, где находится граница.
Коммуникация после неудачи требует предварительного планирования. Клиентам, работникам и регуляторам нужна разная информация с разной скоростью, но все они выигрывают от последовательного фактического отчета. Команды должны заранее решить, кто подтверждает событие, кто может говорить публично и как будут вноситься исправления, прежде чем коммерческое давление усложнит эти решения.
Окончательное решение должно оставаться обратимым. Организации могут ограничить область применения, сохранить ручной путь и установить дату для пересмотра, вместо того чтобы рассматривать принятие как постоянное одобрение. Обратимость превращает неопределенность в управляемое состояние и даёт руководителям возможность реагировать, когда новые данные изменяют соотношение пользы и риска.
Значение робототехники на космических станциях будет определено после цикла объявлений. Надёжным критерием является то, улучшатся ли доказательства, выдержат ли контрольные меры давление и останутся ли вовлечённые организации готовыми объяснять решения, когда производительность и ответственность тянут в разные стороны.
Темы: робототехника на космических станциях, Honda, Redwire, роботизированная рука, орбитальные исследования