Исследования
«Кресло должно попасть в посадочный объём, а деталь — оставить место для движения»: Stability AI показала Arbor — управление 3D-генерацией через меш-ограничения
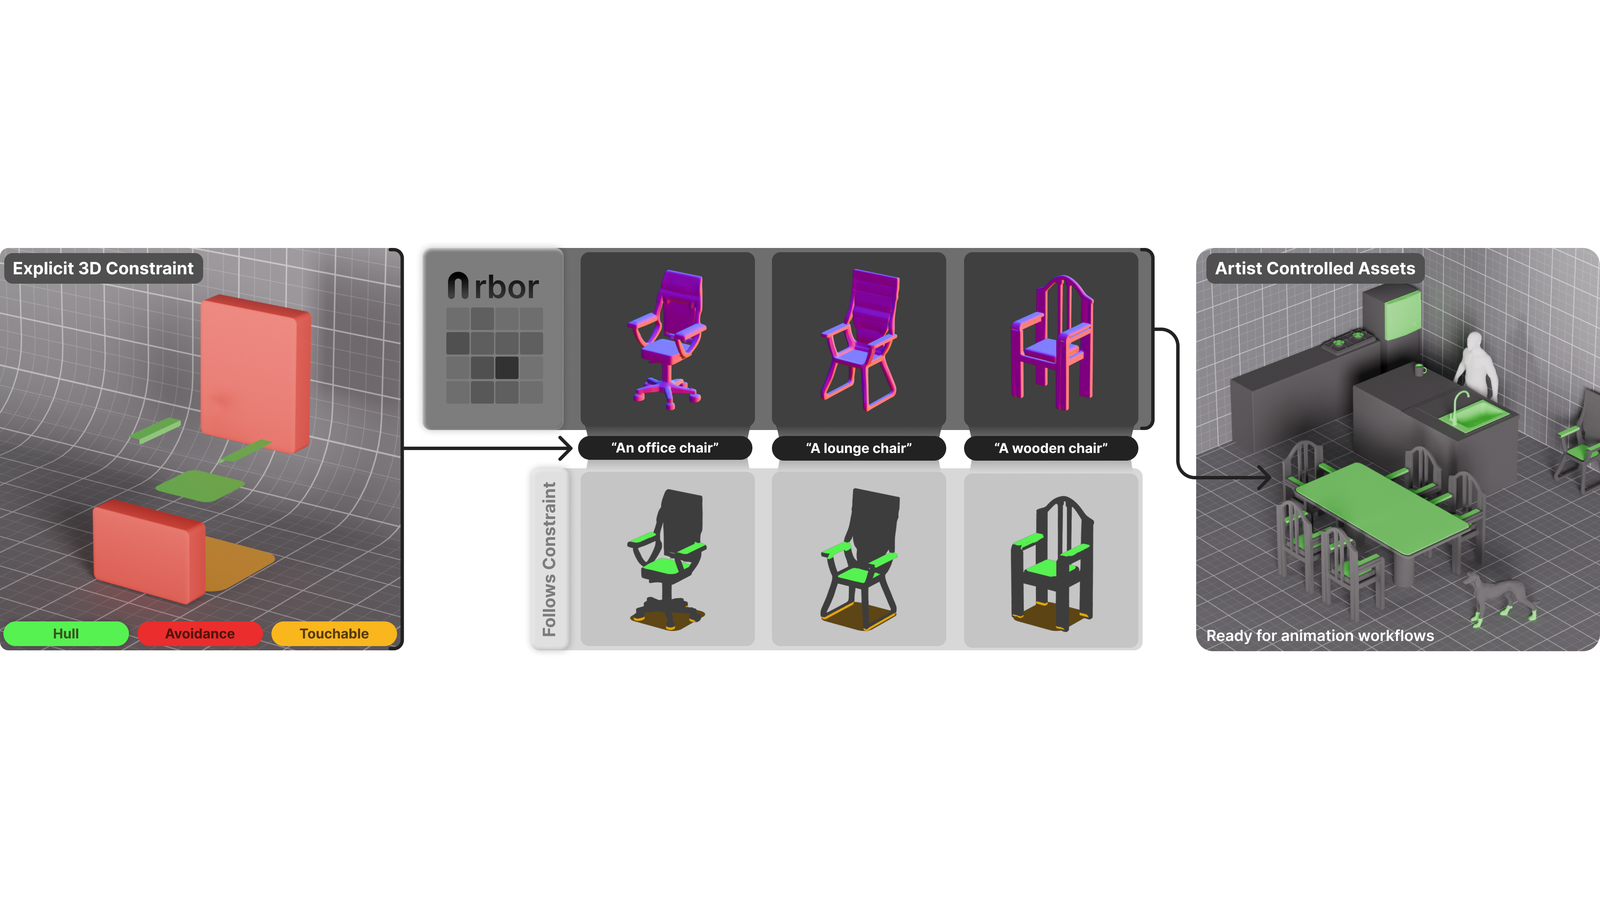
7 октября 2026 года Stability AI представила Arbor — обучаемую надстройку к текстово-обусловленной латентной генерации 3D. Arbor вводит constraint-меши как нативный интерфейс 3D-управления: hull-области, где геометрия должна существовать, avoidance-области, которые должны остаться пустыми, и touch-области, которых объект должен касаться. Сигнал сохраняется геометрией: меши превращаются в токены, а внутри замороженного денойзера обучается маршрутизируемая надстройка.
Что предложила Stability AI
Arbor — это обучаемая надстройка (attachment) к текстово-обусловленной латентной генерации 3D. 7 октября 2026 года Stability AI описала её как ответ на конкретную проблему производства: генератор по тексту или по изображению выдаёт убедительные ассеты, но почти не даёт управления тем, какое место объект должен занять, а какое оставить свободным.
Интерфейсом управления в Arbor служат constraint-меши — обычные 3D-меши, заданные относительно будущего объекта. Они бывают трёх типов: hull-области, где геометрия должна существовать, avoidance-области, которые должны остаться пустыми, и touch-области, которых объект должен касаться.
Ключевое отличие от методов completion и scaffold-контроля в том, что эти меши не являются целевым доказательством (target evidence). Это локальные типизированные требования, и они могут явно описывать области, где поверхности быть не должно. Мотивацию авторы объясняют через быт художника: промпты и виды изображений плохо переносят пространственные требования, поэтому генерация превращается в игру в автомат — человек перебирает подсказки, не попадает в нужное ограничение и в итоге чистит результат руками.
Три типа ограничений и как они кодируются
Примеры в отчёте просты и предметны: hull-ограничение задаёт место сиденья стула, avoidance-ограничение — пустое пространство над сиденьем, touch-ограничение — поверхность, которой ножки стула касаются пола. Те же требования в производстве описывают как посадочный объём кресла, зазор для движения у реквизита или чистую зону контакта у детали.
Технически Arbor строится на семействе TRELLIS. Текстово-обусловленную генерацию ведёт TRELLIS 1: её стадия sparse structure определяет грубую структуру объекта и даёт текстово-обусловленный процесс денойзинга. Для кодирования ограничений используется только замороженный стек TRELLIS 2 с представлением OVoxels, которое совместно описывает геометрию и выровненные поверхностные атрибуты.
Ограничения встраиваются через те самые вспомогательные поверхностные каналы, которые изначально предназначались для параметров материала: каналы 0–2 кодируют нормали, c3 — hull, c4 — avoidance, c5 — touch. Несколько меш-ограничений сливаются в один объект ограничения, а замороженные кодировщики превращают его в компактные латентные токены — в том числе бинарные флаги типизированных сигналов.
Как ограничение попадает в нужную область
Токены ограничения живут в более мелком разрешении, чем латенты генератора, и не являются родными для пространства TRELLIS 1. Поэтому после проекции в ширину модели и обучаемого 3D-позиционного эмбеддинга Arbor ставит маршрутизатор (router): он решает, какие именно токены ограничения получит каждая локальная группа запросов денойзера.
Геометрия вводится отдельной ветвью внутри каждого блока TRELLIS 1 — после замороженного текстового cross-attention и перед апдейтом FFN. Один пакетный проход внимания идёт по локальным токенам и компактным глобальным summary-токенам: локальные дают нужное рядом доказательство ограничения, глобальные — контекст масштаба объекта.
Авторы отдельно перечисляют, что не сработало: более поздняя вставка геометрической ветви, маршрутизация геометрии через текстовый путь обуславливания и размораживание большей части предобученной модели давали более слабые результаты. Позиционный эмбеддинг и маршрутизация при этом решают разные задачи: первый помечает, где лежит токен, вторая выбирает, какие токены читает группа запросов.
Что показывают замеры
Оценка идёт на двух наборах управления, построенных на Toys4K: ручной сплит из 32 ограничений, написанных человеком, и автоматический сплит из 128 процедурно сгенерированных. Метрики включают Hull Hit, Avoidance Violation (Avoid Viol.), Touch Hit, Volume Match, многовьюовый CLIP и новый Control Score (Ctrl. Scr.) — гармоническое среднее по остальным терминам, где выше значит лучше, так что метод должен быть хорош сразу по всем.
Сравнение идёт с бэкбоном без геометрии, с базовыми методами, которые управляют на этапе сэмплирования (Gradient и SpaceControl), с обученными базовыми методами и с моделями реконструкции, принимающими изображение, — Point-E, SPAR3D и Hunyuan3D-Omni. В пользовательском исследовании — 404 попарных сравнения и 27 участников — строка одной модели Arbor выбиралась чаще остальных ещё до объединения вариантов, а следующей по силе человеческой опорой стала модель TRELLIS: она делает чистые объекты, но промахивается мимо многих ограничений.
Сильнее всего в абляциях бьёт удаление потока сигналов: модель всё ещё видит геометрию, но уже не знает, какие области надо заполнить, каких коснуться, а каких избегать. Маршрутизированное локальное доказательство авторы называют главным механизмом, а одних глобальных сводок недостаточно — они добавляют контекст уровня объекта, но не заменяют локальный сигнал.
Отдельный замер — вариативность при фиксированном ограничении: при неизменном hull и разных seed Arbor меняет детали и пропорции, тогда как привязанные к изображению модели держатся ближе к своему входу. По этому набору Arbor даёт и наибольшую вариативность, и наибольший Ctrl. Scr. без привязки к изображению, тогда как модели, связанные картинкой, теряют либо контроль, либо диапазон генерации.
Рамка
Отчёт подписали Ян-Никлас Дильман (Jan-Niklas Dihlmann, Тюбингенский университет), Андреас Энгельхардт (Andreas Engelhardt, Stability AI), Симон Донне (Simon Donné, Stability AI), Хендрик Ленш (Hendrik Lensch, Тюбингенский университет) и Марк Босс (Mark Boss, Stability AI). Технический отчёт подан на arXiv 22 июня 2026 года, страница исследования на сайте Stability AI датирована 7 октября 2026 года.
Авторы называют и границы метода: типизированные области несут геометрию и сигналы, но не полную семантическую функцию — объём сиденья не гарантирует, что при конфликте с промптом его используют именно как сиденье, а семантический вариант Arbor пока не обошёл сам маршрутизированный геометрический путь. Кроме того, Arbor действует только на стадии sparse structure и не управляет последующим уточнением, где появляются детали поверхности и атрибуты материала. Открытыми авторы называют сам метод, конвейер генерации типизированных ограничений, манифесты бенчмарка Toys4K и код оценки.